
Eka Robotics vertina įmonę 1,45 mlrd. USD dėl pažangaus fizinio AI modelio robotų manipuliacijai
Vaizdas: TechCrunch · Šaltinis
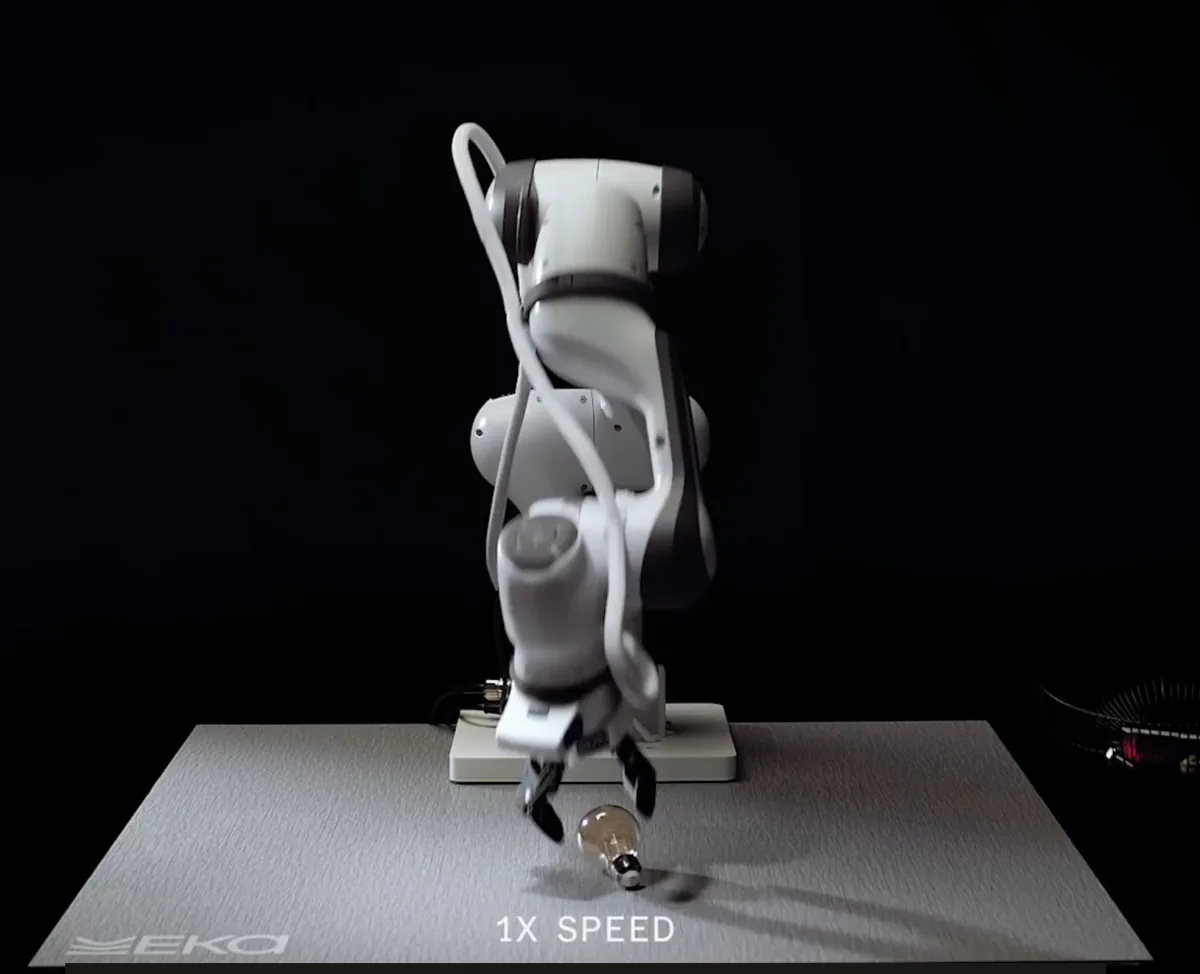
Eka Robotics sukūrė robotinę ranką, naudodama naują vizijos-jėgos-veiksmų AI modelį, pasiekdama žmogišką objektų manipuliavimą ir pritraukdama 150 mln. USD finansavimą su vertinimu – 1,45 mlrd. USD. Jos jėgai jautrus griebtuvas leidžia sklandžiai ir žmoniškai valdyti objektus, sulaukiant pagyrų iš robotikos ekspertų.
Nepaisant daugybės inovacijų ir milijardinių investicijų per dešimtmečius, robotams sunkiai sekėsi tiksliai sugriebti ir manipuliuoti įvairiais objektais. Eka Robotics, startuolis, kurį įkūrė MIT profesorius Pulkit Agrawal ir buvęs Google DeepMind tyrėjas Tuomas Haarnoja, siekia tai pakeisti novatorišku požiūriu, integruojančiu fizines jėgas į robotų AI.
2026 m. spalio 20 d. Eka paskelbė apie 150 mln. USD A serijos finansavimo raundą, kurį vedė a16z ir F-Prime, įmonės vertinimą pakeldami iki 1,45 mlrd. USD. Įmonė demonstravo robotinę ranką su jėgai jautriu griebtuvu ir nauja giluminio mokymosi architektūra, kuri naudoja vizijos-jėgos-veiksmų modelį, skirtingai nuo įprasto vizijos-kalbos-veiksmų modelio. Šis požiūris leidžia robotui suvokti ir reaguoti į fizines jėgas, užtikrinant subtilią, bet greitą manipuliaciją.
Robotikos specialistai gyrė Eka technologiją kaip proveržį. Kris Hauser iš Ilinojaus universiteto Urbana-Šampane apibūdino roboto galimybes kaip „wow faktorių“, pabrėždamas gebėjimą prisitaikyti prie daugelio objektų be perdienos treniruočių. Anonimas ekspertas iš pirmaujančio robotikos labo lygino stebėjimą, kaip Eka robotas veikia, su jausmine riba, kai prieš dešimtmetį robotai pirmą kartą pasiekė patikimą kojų judėjimą.
Eka robotas gali per valandą paimti apie 1500 skirtingų objektų, sveriančių iki 1 kg kiekvienas, lenkdamas vidutinį žmogaus greitį (600 objektų per tą patį laiką) ir užtikrindamas daugiau nei 95 % patikimumą. Sklandų ir greitą judesį valdo sustiprintasis mokymosi sistema, plačiai treniruota fizikos simuliacijose, leidžianti modeliui patirti virtualias sąveikos situacijas mastu.
Roboto griebtuvo dizainas apima padidintą lankstumą ir kelis jėgos daviklius, leidžiančius švelniai sugriebti trapius daiktus, pavyzdžiui, avietę, nepažeidžiant jos. Šis taktilinis jautrumas sprendžia ilgalaikę robotikos problemą, vadinamą „paskutinio milimetro“ – itin tikslios, subtilios fizinės manipuliacijos kontaktinio momento sprendimą.
Skirtingai nuo požiūrių, priklausančių nuo žmogaus demonstracijų ar didelių vaizdo duomenų rinkinių, Eka naudojamas simuliacijomis varomas sustiprintasis mokymasis leidžia robotui viršyti demonstruotą našumą ir autonomiškai atlikti daugelį užduočių. Įkūrėjai pabrėžia, kad toks iš apačios į viršų fizinės sąveikos dėmesys papildo aukštesnio lygio AI planavimo sistemas, kurios nusprendžia, ką atlikti, bet priklauso nuo tikslios manipuliacijos jų efektyviam vykdymui.
Šiuo metu Eka vykdo konfidencialius pilotinius projektus su pramonės partneriais, skirtus daiktų paėmimo-padanginimo ir laidų tvarkymo užduotims. Nors perspektyvu, ekspertai įspėja, kad technologija turi būti patikima ir ilgaamžė realiose gamyklų sąlygose, kad pasiektų komercinę sėkmę. Įmonė pažymi, kad jos įranga yra ekonomiška (mažiau nei 1000 USD už griebtuvą) ir skirta 5 milijonams ciklų, siekiama pasiekti 20 milijonų, kad atitiktų pramonės standartus.
Eka Robotics fizinis AI žymi žingsnį link universalių robotų, galinčių sudėtingai ir subtiliai manipuliuoti. Sujungdama jėgoms jautrų jutimą ir pažangų sustiprintą mokymąsi, tai gali netrukus pakeisti robotų vikrumą gamybos ir logistikos srityse.
Šaltiniai ir originalūs pranešimai
Skaityti originalų šaltinį ↗
Komentarai (0)
Komentarų dar nėra. Pradėkite diskusiją.
Rašyti komentarą
Komentarai publikuojami po moderavimo. Jūsų vardas ir komentaras bus vieši. Paskyra