
Eka Robotics tõstab hinnangu 1,45 miljardi dollarini arenenud füüsilise tehisintellekti mudeliga robotkäitlemiseks
Pilt: TechCrunch · Allikas
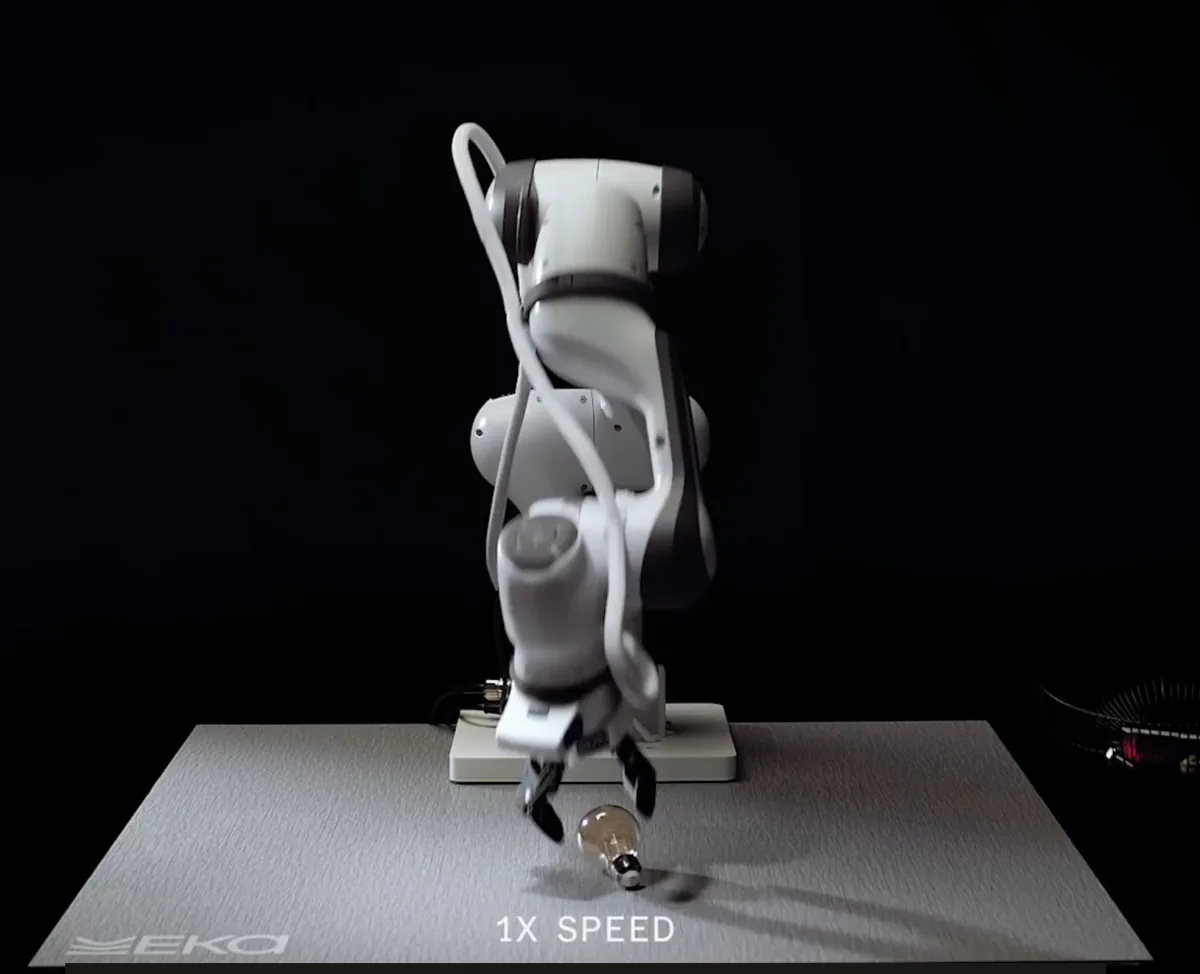
Eka Robotics on arendanud robotkäe, kasutades uut nägemis-jõu-tegevuse AI mudelit, mis saavutab üleinimliku objektide käsitlemise ning kaasas 150 miljoni dollari suuruse rahastuse ettevõtte väärtusega 1,45 miljardit dollarit. Selle jõutundlik haarats võimaldab sujuvat ja inimlikku objektide käsitsemist, muljet avaldades robotiteadlastele.
Hoolimata aastakümnete pikkusest innovatsioonist ja miljarditest investeeringutest on robotitel olnud raske osavalt haarata ja manipuleerida väga erinevate objektidega. Eka Robotics, MIT professori Pulkit Agrawali ja endise Google DeepMindi teadlase Tuomas Haarnoja asutatud idufirma, kavatseb seda muuta uue lähenemisviisiga, mis integreerib füüsikalised jõud robotite tehisintellekti.
20. oktoobril 2026 teatas Eka 150 miljoni dollari suurusest A-seeria rahastusringist, mida juhtisid a16z ja F-Prime, ettevõtte hinnanguline väärtus saavutas 1,45 miljardit dollarit. Ettevõte demonstreeris robotkätt, mis oli varustatud jõutundliku haaratsiga ning uuendusliku süvaõppimise arhitektuuriga, kasutades nägemis-jõu-tegevuse mudelit tüüpilise nägemis-keele-tegevuse asemel. See lähenemine võimaldab robotil tajuda ja reageerida füüsikalistele jõududele, tagades delikaatse ja kiire manipuleerimise.
Robotiteadlased on kiitnud Eka tehnoloogiat läbimurde eest. University of Illinois Urbana-Champaigni Kris Hauser kirjeldas roboti võimeid kui „wow-efekti“, rõhutades selle võimet kohaneda paljude objektidega ilma täiendava treenimiseta. Tuuma-tööstusliku robotite labori anonüümne ekspert võrdles Eka roboti tegevuse tunnistamist emotsionaalse verstapostiga, nagu oli robotite usaldusväärse jalgsikäigu saavutamine kümme aastat tagasi.
Eka robot suudab tunnis haarata umbes 1500 erinevat objekti kuni ühe kilogrammi kaaluga, ületades keskmise inimese samas ajakavas 600 objekti ja pakkudes üle 95% usaldusväärsusega. Sujuv ja kiire liikumine põhineb tugevdusõppimise süsteemil, mida on põhjalikult treenitud füüsikasimulatsioonides, võimaldades mudelil kogeda virtuaalseid interaktsioonisituatsioone suures mahus.
Roboti haaratsi disain sisaldab suuremat paindlikkust ja mitut jõutundlikku sensorit, mis võimaldab õrnalt haarata hapraid esemeid nagu vaarikas ilma kahjustamata. See taktiilne tundlikkus lahendab robotite pikaajalise väljakutse „viimase millimeetri“ täpse ja delikaatse füüsilise manipuleerimise osas puudutuse hetkel.
Erinevalt inimdemonstreeritud või suurte videokogumite puhul kasutatavatest lähenemistest võimaldab Eka simulatsioonipõhine tugevdusõpe robotil ületada näidatud sooritusi ja hallata paljusid ülesandeid autonoomselt. Ettevõtte asutajad rõhutavad, et see põhjalik füüsiline interaktsioon täiendav kõrgema taseme AI planeerimissüsteeme, mis otsustavad, milliseid ülesandeid täita, kuid sõltuvad täpse manipuleerimise edukaks elluviimiseks.
Praegu viib Eka läbi konfidentsiaalseid pilootprogramme tööstuspartneritega pick-and-place ja juhtmete käsitlemise ülesannete tarbeks. Kuigi lubav, hoiavad tööstuseksperdid, et tehnoloogia peab tööstusettevõtete tingimustes pikaajaliselt tõestama oma usaldusväärsust ja vastupidavust, et saavutada kaubanduslik edu. Ettevõte märgib, et riistvara on kuluefektiivne (alla 1000 dollari haaratsi kohta) ja hinnatud 5 miljoni tsükli jaoks, eesmärgiga jõuda 20 miljoni tsüklini, et täita tööstusstandardeid.
Eka Roboticsi füüsiline tehisintellekt esindab olulist sammu üldotstarbeliste robotite suunas, mis suudavad sooritada keerukat ja delikaatset manipuleerimist. Ühinedes jõutundliku tajuga ja arenenud tugevdusõppega, võib see lähitulevikus redefinitseda robotite osavust tootmise ja logistika rakendustes.
Allikad ja originaaluudised
Loe originaali allikat ↗
Kommentaarid (0)
Kommentaare veel pole. Alusta arutelu.
Kirjuta kommentaar
Kommentaarid avaldatakse pärast modereerimist. Sinu nimi ja kommentaar on avalikult nähtavad. Konto