
Eka Robotics повышает оценку до 1,45 млрд долларов благодаря продвинутой физической модели ИИ для роботизированной манипуляции
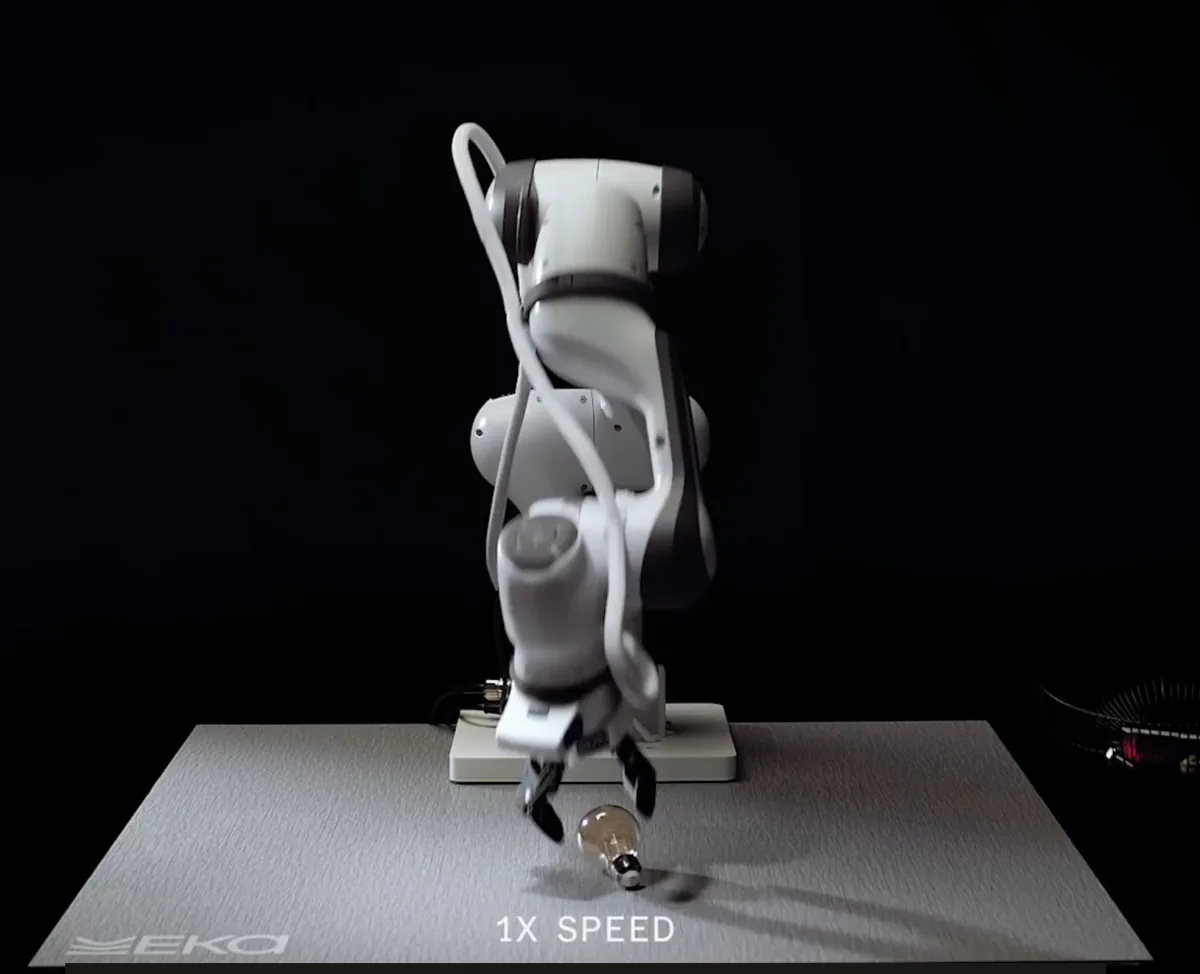
Image: TechCrunch · Source
Eka Robotics разработала роботизированную руку с новой моделью ИИ на основе зрения, силы и действия, достигая сверхчеловеческой манипуляции объектами. Компания привлекла 150 млн долларов при оценке в 1,45 млрд долларов. Сенсорный захватчик обеспечивает плавное, похожее на человеческое обращение с объектами, впечатляя экспертов по робототехнике.
Несмотря на десятилетия инноваций и миллиарды вложений, роботам было сложно умело захватывать и манипулировать разнообразными объектами. Стартап Eka Robotics, основанный профессором MIT Пулкитом Агравалом и бывшим исследователем Google DeepMind Туомасом Хаарнойей, стремится изменить это с помощью новаторского подхода, интегрирующего физические силы в ИИ для роботов.
20 октября 2026 года Eka объявила о раунде финансирования серии А на сумму 150 миллионов долларов под руководством a16z и F-Prime, оценив компанию в 1,45 миллиарда долларов. Компания продемонстрировала роботизированную руку с чувствительным к силе захватчиком и новой архитектурой глубокого обучения, использующей модель vision-force-action вместо типичной vision-language-action. Этот подход позволяет роботу воспринимать и реагировать на физические силы, обеспечивая деликатную, но быструю манипуляцию.
Специалисты по робототехнике положительно оценили технологию Eka как прорыв. Крис Хаузер из Университета Иллинойса в Урбана-Шампейн охарактеризовал возможности робота как «вау-фактор», подчеркнув его способность адаптироваться к многочисленным объектам без дополнительного обучения. Анонимный эксперт из ведущей лаборатории робототехники сравнил наблюдение за работой робота Eka с эмоциональным этапом, когда роботы впервые достигли надежной ходьбы на ногах десять лет назад.
Робот Eka может поднимать около 1500 различных объектов весом до 1 килограмма каждый в час, превосходя средний человеческий показатель в 600 предметов за то же время, с надежностью более 95%. Плавные и быстрые движения обеспечиваются системой обучения с подкреплением, интенсивно тренируемой в физическом моделировании, которое позволяет модели обрести опыт виртуальных сценариев взаимодействия в большом масштабе.
Дизайн захватчика робота включает повышенную гибкость и несколько датчиков силы, что позволяет аккуратно брать хрупкие предметы, например малину, без повреждений. Эта тактильная чувствительность решает давно стоящую задачу робототехники — так называемый «последний миллиметр» — точную, деликатную физическую манипуляцию в момент контакта.
В отличие от подходов, основанных на демонстрациях человека или больших видеофайлах, использование обучения с подкреплением, основанного на симуляциях, позволяет роботу превзойти демонстрированные результаты и выполнять многие задачи автономно. Основатели подчеркивают, что этот нисходящий физический фокус дополняет более высокоуровневые системы планирования ИИ, которые решают, какие задачи выполнять, но зависят от точной манипуляции для их эффективного исполнения.
В настоящее время Eka проводит конфиденциальные пилотные программы с промышленными партнерами для задач выбора и размещения предметов, а также обработки проводов. Несмотря на многообещающие результаты, отраслевые эксперты предупреждают, что технологии должны доказать надежность и долговечность в реальных условиях фабрик на протяжении длительного времени для достижения коммерческого успеха. Компания отмечает, что ее оборудование экономично (менее 1000 долларов за захватчик) и рассчитано на 5 миллионов циклов, стремясь достичь 20 миллионов для соответствия промышленным стандартам.
Физический ИИ компании Eka Robotics представляет собой значительный шаг в направлении универсальных роботов, способных к сложной и деликатной манипуляции. Объединяя сенсорику, чувствительную к силе, с продвинутым обучением с подкреплением, он может в ближайшем будущем переопределить ловкость роботов для применений в производстве и логистике.
Источники и первоисточники
Read the original source ↗
Комментарии (0)
Комментариев пока нет. Начните обсуждение.
Написать комментарий
Комментарии публикуются после модерации. Ваше имя и комментарий будут видны всем. Аккаунт