
Eka Robotics nostaa arvon 1,45 miljardiin dollariin edistyneellä fyysisellä tekoälymallilla robottimanipulaatioon
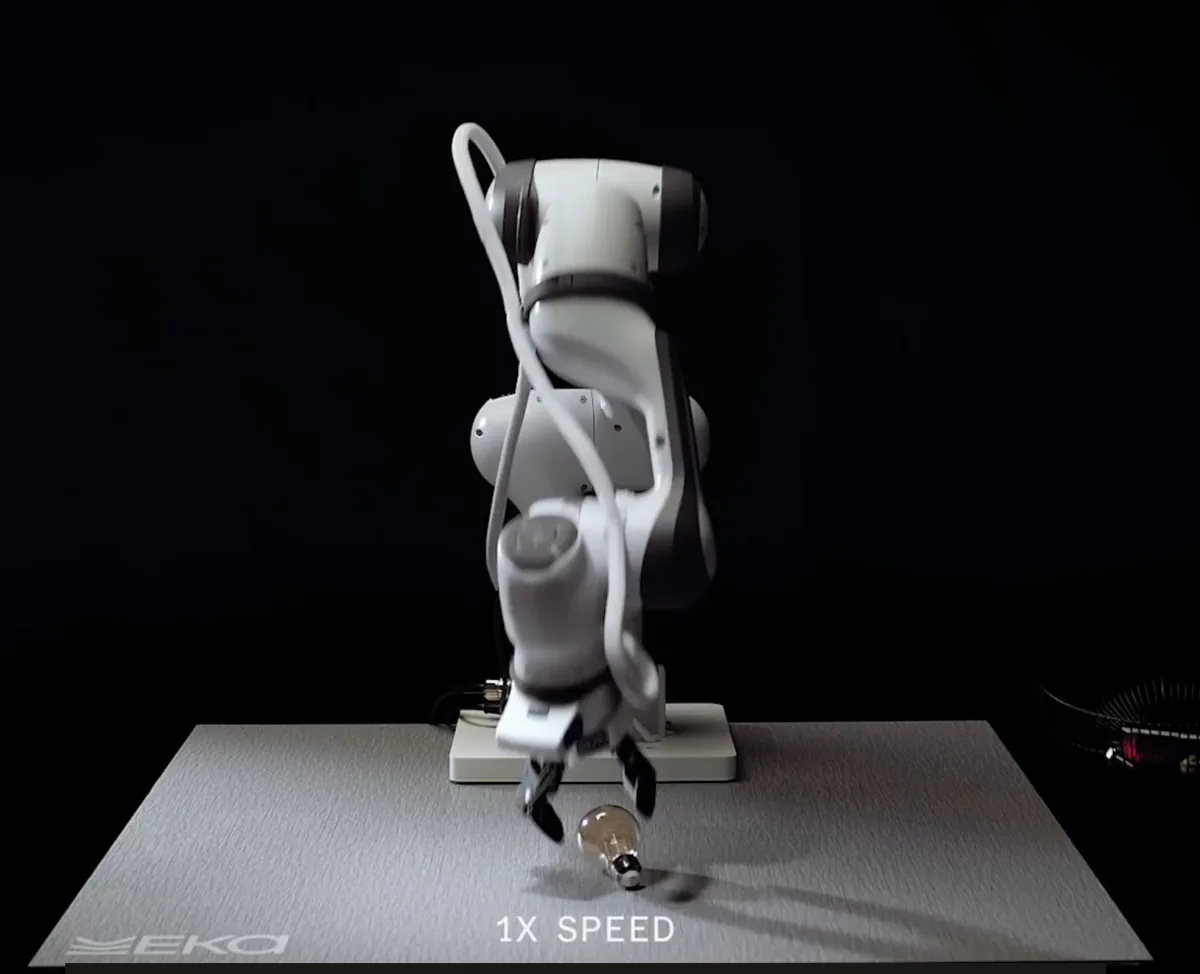
Kuva: TechCrunch · Lähde
Eka Robotics on kehittänyt robottikäden uudenlaista näkö-voima-toiminto tekoälymallia hyödyntäen, saavuttaen ihmistä ylittävää esineiden käsittelyä ja keräten 150 miljoonan dollarin rahoituksen 1,45 miljardin dollarin arvostuksella. Sen voimalle herkkä tarttujajarjestelmä mahdollistaa sujuvan ja ihmismäisen esineiden käsittelyn, mikä on tehnyt vaikutuksen robotiikka-asiantuntijoihin.
Useiden vuosikymmenten innovaatioista ja miljardien investoinneista huolimatta robotit ovat kamppailleet taitavassa monenlaisten esineiden tarttumisessa ja käsittelyssä. Eka Robotics, startup, jonka perustivat MIT:n professori Pulkit Agrawal ja entinen Google DeepMind -tutkija Tuomas Haarnoja, pyrkii muuttamaan tämän edistyksellisellä lähestymistavalla, joka integroi fyysiset voimat robottitekoälyyn.
20. lokakuuta 2026 Eka julkisti 150 miljoonan dollarin A-sarjan rahoituskierroksen, jota johti a16z ja F-Prime, arvostaen yrityksen 1,45 miljardiin dollariin. Yhtiö esitteli robottikäden, jossa on voimaherkkä tarttujaja ja uusi syväoppimisarkkitehtuuri, joka hyödyntää näkö-voima-toiminto-mallia tyypillisen näkö-kieli-toiminto-mallin sijaan. Tämä malli antaa robotille kyvyn aistia ja reagoida fyysisiin voimiin, mahdollistaen hienovaraisen mutta nopean manipuloinnin.
Robotiikan asiantuntijat ovat ylistäneet Eka:n teknologiaa läpimurtona. Kris Hauser Illinoisin yliopistosta Urbana-Champaignista kuvasi robotin kykyjä ”wow-tekijänä”, korostaen kykyä sopeutua lukuisiin esineisiin ilman uudelleenkoulutusta. Anonyymi asiantuntija johtavasta robotiikkalaboratoriosta vertasi Eka:n robottia nähtäväksi kuin emotionaaliseksi virstanpylvääksi, kun robotit saavuttivat luotettavan jalkaliikkumisen kymmenen vuotta aiemmin.
Eka:n robotti voi tunnin aikana nostaa noin 1500 erilaista esinettä, joiden yksittäispaino on enintään 1 kilogramma, ylittäen keskimääräisen ihmisen tahdin (600 esinettä samalla ajanjaksolla) ja saavuttaen yli 95 % luotettavuuden. Sujuvan ja nopean liikkeen taustalla on vahvistusoppimisjärjestelmä, jota on laajasti koulutettu fysiikkasimulaatioissa, antaen mallin kokea virtuaalisia vuorovaikutustilanteita suuressa mittakaavassa.
Robotin tarttujan suunnittelussa on parannettua joustavuutta ja useita voimantunnistimia, jotka mahdollistavat herkän otteen haurailta esineiltä, kuten vadelmasta, ilman vaurioita. Tämä taktiilinen herkkyys ratkaisee robotiikan pitkään vaivanneen haasteen, ns. ”viimeisen millimetrin” eli tarkan ja hellävaraisen fyysisen manipuloinnin hetken kosketuksessa.
Toisin kuin menetelmät, jotka perustuvat ihmisen demonstraatioihin tai suuriin videodatasetteihin, Eka:n simulaatioihin perustuva vahvistusoppiminen mahdollistaa robotin ylittävän näytetyt suoritustasot ja suorittavan paljon tehtäviä autonomisesti. Yrityksen perustajat korostavat, että tämä pohjautuva fyysinen vuorovaikutukseen keskittyminen täydentää korkeamman tason tekoälysuunnittelujärjestelmiä, jotka päättävät, mitä tehtäviä suorittaa, mutta ovat riippuvaisia tarkasta manipuloinnista niiden tehokkaaseen toteutukseen.
Tällä hetkellä Eka toteuttaa luottamuksellisia pilottiohjelmia teollisten kumppanien kanssa tavaroiden poiminta- ja sijoitustehtäviin sekä johtojen käsittelyyn. Vaikka lupaavaa, alan asiantuntijat varoittavat, että teknologian on oltava luotettava ja kestävä todellisissa tehdasympäristöissä pitkällä aikavälillä saavuttaakseen kaupallisen menestyksen. Yritys mainitsee, että sen laitteisto on kustannustehokasta (alle 1000 dollaria per tarttuja) ja suunniteltu 5 miljoonaan käyttökertaan, tavoitteena saavuttaa 20 miljoonaa täyttääkseen teollisuuden standardit.
Eka Roboticsin fyysinen tekoäly on merkittävä askel kohti yleiskäyttöisiä robotteja, jotka pystyvät monimutkaiseen ja herkkään manipulointiin. Yhdistämällä voimantietoisen aistinnan edistyneeseen vahvistusoppimiseen, se saattaa lähitulevaisuudessa määritellä uudelleen robottien sorminäppäryyden valmistuksen ja logistiikan sovelluksissa.
Lähteet ja alkuperäiset raportit
Lue alkuperäinen lähde ↗
Kommentit (0)
Ei vielä kommentteja. Aloita keskustelu.
Kirjoita kommentti
Kommentit julkaistaan moderoinnin jälkeen. Nimesi ja kommenttisi näkyvät julkisesti. Tili