
Eka Robotics höjer värderingen till 1,45 miljarder dollar med avancerad fysisk AI-modell för robotmanipulation
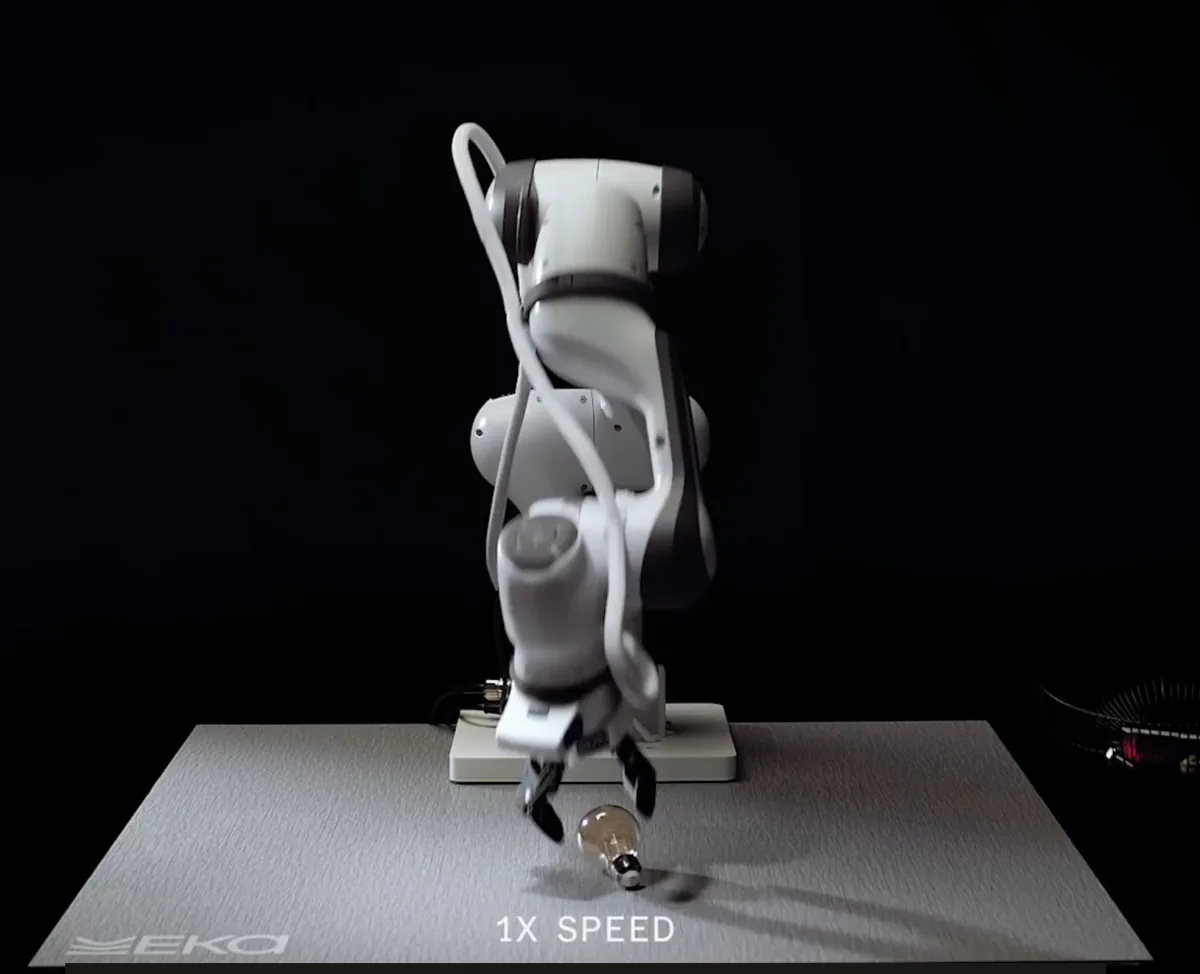
Bild: TechCrunch · Källa
Eka Robotics har utvecklat en robotarm med en ny AI-modell baserad på syn-kraft-aktion, som uppnår övermänsklig objektmanipulation och samlar in 150 miljoner dollar med en värdering på 1,45 miljarder dollar. Dess kraftkänsliga gripverktyg möjliggör smidig, människolik hantering av objekt, vilket imponerar på robotexperter.
Trots årtionden av innovation och miljarder investerade har robotar haft svårt att skickligt greppa och manipulera en bred variation av objekt. Eka Robotics, en startup grundad av MIT-professorn Pulkit Agrawal och den tidigare Google DeepMind-forskaren Tuomas Haarnoja, siktar på att förändra detta med en banbrytande metod som integrerar fysiska krafter i robotisk AI.
Den 20 oktober 2026 meddelade Eka en Series A-finansiering på 150 miljoner dollar lett av a16z och F-Prime, vilket värderar företaget till 1,45 miljarder dollar. Företaget demonstrerade en robotarm utrustad med ett kraftkänsligt gripverktyg och en ny djupinlärningsarkitektur som använder en syn-kraft-aktionsmodell snarare än den typiska syn-språk-aktionsmodellen. Denna metod gör det möjligt för roboten att uppfatta och reagera på fysiska krafter, vilket möjliggör känslig men snabb manipulation.
Robotexperter har hyllat Ekas teknologi som ett genombrott. Kris Hauser från University of Illinois Urbana-Champaign beskrev robotens förmågor som en ”wow-faktor” och lyfte fram dess förmåga att anpassa sig till många objekt utan att tränas om. En anonym expert från ett ledande robotiklab jämförde att bevittna Ekas robot i aktion med det känslomässiga milstolpsögonblick då robotar för ett decennium sedan först uppnådde pålitlig benförflyttning.
Ekas robot kan plocka upp omkring 1 500 olika objekt som väger upp till 1 kilogram styck per timme, vilket överträffar den genomsnittliga mänskliga hastigheten på 600 objekt under samma tid och har över 95 % tillförlitlighet. Den smidiga och snabba rörelsen drivs av ett förstärkningsinlärningssystem som tränats utbrett i fysiksimuleringar, vilket låter modellen uppleva virtuella interaktionsscenarion i stor skala.
Robotens gripdesign inkluderar ökad flexibilitet och flera kraftsensorer, vilket låter den försiktigt greppa ömtåliga föremål som ett hallon utan skador. Denna taktila känslighet motsvarar den länge existerande utmaningen inom robotik att överbrygga det så kallade ”sista millimetern” — den precisa, känsliga fysiska manipulationen som krävs i kontaktögonblicket.
Till skillnad från metoder som förlitar sig på mänskliga demonstrationer eller stora videodatamängder möjliggör Ekas användning av simuleringsdriven förstärkningsinlärning att roboten kan överträffa demonstrerade prestationer och hantera många uppgifter autonomt. Företagets grundare betonar att detta fysiska interaktionsfokus underifrån kompletterar AI-planeringssystem på högre nivå, som beslutar vilka uppgifter som ska utföras men är beroende av exakt manipulation för att utföra dem effektivt.
För närvarande genomför Eka konfidentiella pilotprogram med industripartners för plock-och-placera- och trådhanteringstjänster. Trots de lovande resultaten varnar branschexperter att teknologin måste visa sig pålitlig och hållbar på riktiga fabriker under längre perioder för att uppnå kommersiell framgång. Företaget noterar att dess hårdvara är kostnadseffektiv (under 1 000 dollar per gripverktyg) och klassad för 5 miljoner cykler, med ambitionen att nå 20 miljoner för att möta industristandarder.
Eka Robotics fysiska AI representerar ett betydande steg mot allmänna robotar kapabla till komplex, känslig manipulation. Genom att kombinera kraftmedveten sensorik med avancerad förstärkningsinlärning kan detta omdefiniera robotisk fingerfärdighet för tillverknings- och logistikapplikationer inom en snar framtid.
Källor och ursprunglig rapportering
Läs den ursprungliga källan ↗
Kommentarer (0)
Inga kommentarer ännu. Börja diskussionen.
Skriv en kommentar
Kommentarer publiceras efter granskning. Ditt namn och kommentar syns offentligt. Konto