
Physicl привлек 10 миллионов долларов для повышения реализма симуляций обучения роботов
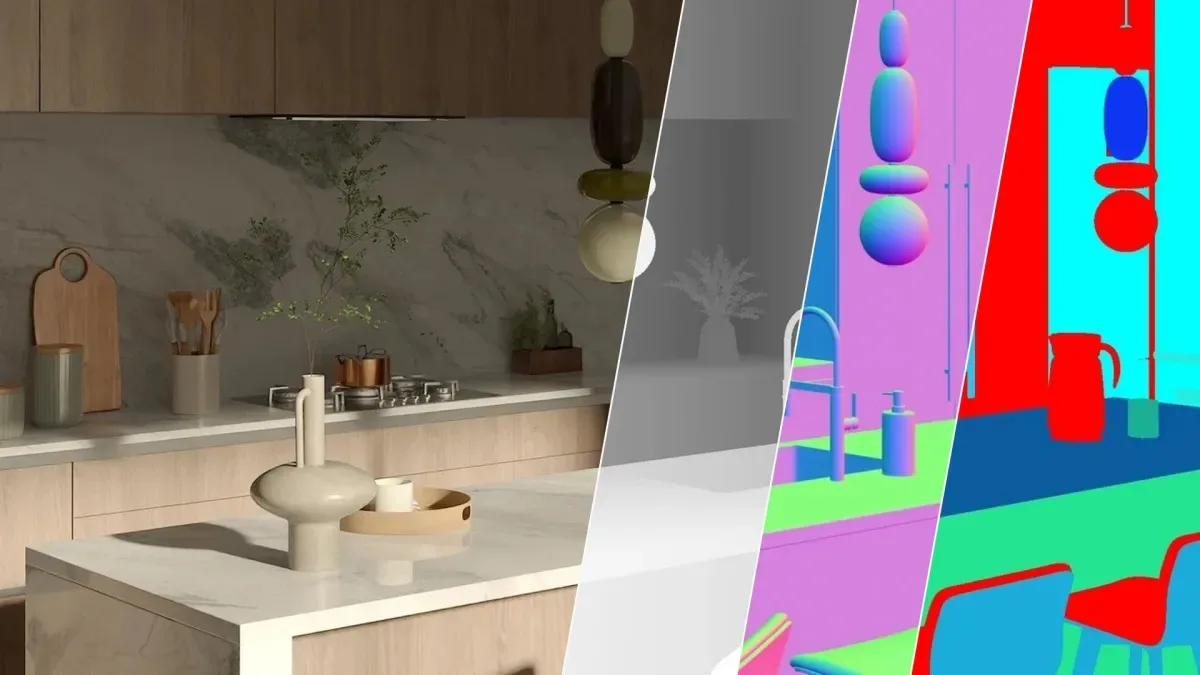
Image: TechCrunch · Source
Physicl получил посевное финансирование в размере 10 миллионов долларов для разработки реалистичных 3D-симуляций с целью улучшения обучения роботов и решения проблемы переноса результатов симуляций в реальный мир.
Physicl, основанная Алексом де Виганом, недавно привлекла 10 миллионов долларов в посевном раунде от Inovia Capital для повышения реализма цифровых сред, используемых для обучения роботов. Компания основана на технологии, первоначально разработанной в предыдущем проекте де Вигана, nfinite, который специализировался на создании высококачественных 3D-визуализаций продуктов для электронной коммерции. Несмотря на то, что генеративный ИИ сместил фокус nfinite, де Виган увидел потенциал основной технологии для решения критической проблемы робототехники: разрыва между симуляцией и реальностью (sim-to-real gap).
Обучение физических моделей ИИ для робототехнических задач — таких как манипуляции с маленькими и разнообразными объектами — осложняется ограниченной отдачей от видео данных и высокой стоимостью дистанционного сбора данных. Цифровые симуляции предлагают многообещающую альтернативу, однако многие из них не способны точно воспроизвести реальные физические свойства, геометрию и материалы. Платформа Physicl преобразует неструктурированную и разнородную информацию из реального мира в детализированные 3D-представления, которые достоверно воспроизводят физические свойства, позволяя создавать более эффективные синтетические тренировочные данные.
Physicl входит в быстрорастущую отрасль, насыщенную стартапами, предоставляющими данные и инструменты для разработчиков базовых ИИ-моделей и операторов роботов. Особенностью компании является фокус на проблемах, возникающих после этапа обучения, включая сложные пограничные случаи. Продукт стартапа Studio предлагает 10 000 3D-сред и 100 000 объектов, что позволяет пользователям создавать конкретные сцены для генерации синтетических данных. Например, Studio может создавать тренировочные сценарии, в которых роботу сложно распознать чашку на загромождённой кухонной поверхности или в тени, что помогает улучшить восприятие робота в сложных условиях.
Ранние пользователи, такие как SpAItial — разработчик моделей мира, использовали синтетические данные Physicl для повышения точности 3D-симуляций. Генеральный директор SpAItial, Маттиас Нисснер, отметил, что данные Physicl позволяют проводить обучение, необходимое для преобразования 2D-изображений в точные 3D-модели в их продукте Echo-3. Нисснер также выделил инновационность подхода Physicl: возможность динамического автоматического создания адаптированных синтетических данных во время тренировки, что сокращает длительные ручные циклы подготовки данных.
Основатель де Виган видит Physicl не просто как поставщика статичных данных, а как платформу, которая может принимать огромные наборы данных — триллионы изображений или миллионы часов LIDAR-сканов — и преобразовывать их в высококачественные 3D-миры, поддерживающие миллиарды вариантов тренировки. Этот агентский рабочий процесс обеспечивает непрерывное создание синтетических данных, позволяя робототехникам совершенствовать модели с помощью создания сценариев по требованию.
Финансирование и запуск продукта Physicl отражают растущую динамику технологий симуляций для робототехники, предлагая новые возможности для преодоления стойких барьеров в обучении роботов выполнению задач в реальном мире. Посредством объединения физических и цифровых миров с помощью высококачественных 3D-сред Physicl стремится ускорить разработку и внедрение более способных автономных систем.
Источники и первоисточники
Read the original source ↗
Комментарии (0)
Комментариев пока нет. Начните обсуждение.
Написать комментарий
Комментарии публикуются после модерации. Ваше имя и комментарий будут видны всем. Аккаунт