
Physicl keräsi 10 miljoonan rahoituksen robotin koulutussimulaatioiden realistisuuden parantamiseksi
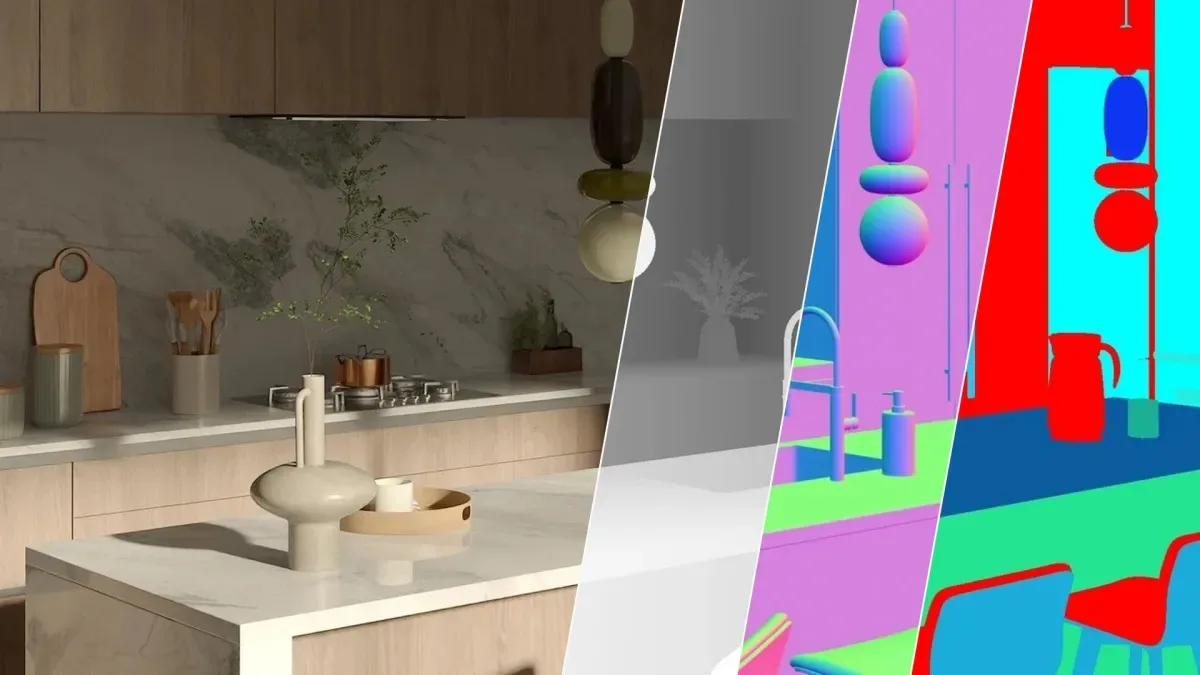
Kuva: TechCrunch · Lähde
Physicl on saanut 10 miljoonan dollarin siemenrahoituksen kehittääkseen realistisia 3D-simulaatioita robottien koulutuksen parantamiseksi, ratkaisten haasteita simulaation ja todellisen maailman suorituskyvyn välillä.
Physicl, jonka perusti Alex de Vigan, keräsi hiljattain 10 miljoonan dollarin siemenrahoituksen Inovia Capitalilta digitaalisten ympäristöjen realistisuuden parantamiseen robottien koulutuksessa. Yritys perustuu teknologiaan, jonka de Vigan kehitti edellisessä yrityksessään nfinite, joka erikoistui korkealaatuisten 3D-tuoterenderöintien luomiseen verkkokauppaa varten. Vaikka generatiivinen tekoäly muutti nfiniten fokusta, de Vigan näki ydinteknologian potentiaalin ratkaista kriittinen ongelma robotiikassa: simulaation ja todellisuuden välinen kuilu.
Fysikaalisten tekoälymallien kouluttaminen robotiikan tehtäviin – kuten pienten erilaisten esineiden käsittelyyn – on ollut haastavaa, koska videodatan hyöty on rajallinen ja etäkeräilyn kustannukset korkeat. Digitaaliset simulaatiot tarjoavat lupaavan vaihtoehdon, mutta monet kamppailevat todellisen fysiikan, geometrian ja materiaalien tarkassa toistossa. Physiclin alusta muuntaa strukturoimatonta ja heterogeenista todellisen maailman tietoa yksityiskohtaisiksi 3D-representaatioiksi, jotka uskollisesti matkitsevat fysikaalisia ominaisuuksia, mahdollistaen tehokkaamman synteettisen koulutusdatan tuottamisen.
Physicl astuu nopeasti kasvavalle alalle, jossa monet startupit tarjoavat dataa ja työkaluja perustavanlaatuisille tekoälymallien rakentajille ja robottien käyttäjille. Sen erottautumistekijä on keskittyminen jälkikoulutuksen vaikeisiin reunatapauksiin. Startupin tuote Studio tarjoaa 10 000 3D-ympäristöä ja 100 000 objektiomallia, joiden avulla käyttäjät voivat rakentaa tarkkoja kohtauksia synteettisen datan luomiseen. Esimerkiksi Studio voi luoda koulutusskenaarioita, joissa robotti kamppailee tunnistaakseen kupin sekavan tasotilan tai varjojen alla, mikä parantaa robotin havaitsemiskykyä monimutkaisissa ympäristöissä.
Varhaiset käyttäjät, kuten SpAItial – maailmamallien kehittäjä – ovat käyttäneet Physiclin synteettistä dataa parantaakseen 3D-simulaatioiden tarkkuutta. SpAItialin toimitusjohtaja Matthias Niessner totesi, että Physiclin data mahdollistaa koulutuksen, joka tarvitaan 2D-kuvien muuntamiseen tarkkoihin 3D-malleihin heidän Echo-3-tuotteessaan. Niessner korosti myös Physiclin lähestymistavan innovatiivisuutta: kykyä automaattisesti dynaamisesti luoda räätälöityä synteettistä dataa koulutuksen aikana vähentäen pitkiä manuaalisen datan hallinnan jaksoja.
Perustaja de Vigan näkee Physiclin enemmän kuin staattisena datan tarjoajana. Hänen alustansa kykenee ottamaan vastaan valtavia tietomääriä — triljoonia kuvia tai miljoonia tunteja LIDAR-skannauksia — ja käsittelemään ne korkealaatuisiksi 3D-maailmoiksi, jotka tukevat miljardeja koulutusvaihtoehtoja. Tämä agenttipohjainen työnkulku mahdollistaa jatkuvan synteettisen datan generoinnin, antaen robotiikan asiantuntijoille mahdollisuuden parantaa malleja tarpeen mukaan luomalla skenaarioita.
Physiclin rahoitus ja tuotteen lanseeraus osoittavat kasvavaa vauhtia robotin simulaatioteknologioissa, tarjoten uusia keinoja voittaa jatkuvia esteitä robottien kouluttamisessa todellisiin tehtäviin. Yhdistämällä fyysisen ja digitaalisen maailman korkealaatuisten 3D-ympäristöjen kautta, Physicl pyrkii nopeuttamaan kyvykkäämpien autonomisten järjestelmien kehitystä ja käyttöönottoa.
Lähteet ja alkuperäiset raportit
Lue alkuperäinen lähde ↗
Kommentit (0)
Ei vielä kommentteja. Aloita keskustelu.
Kirjoita kommentti
Kommentit julkaistaan moderoinnin jälkeen. Nimesi ja kommenttisi näkyvät julkisesti. Tili