
Physicl tar inn 10 millioner dollar for å forbedre realismen i robotsimuleringsopplæring
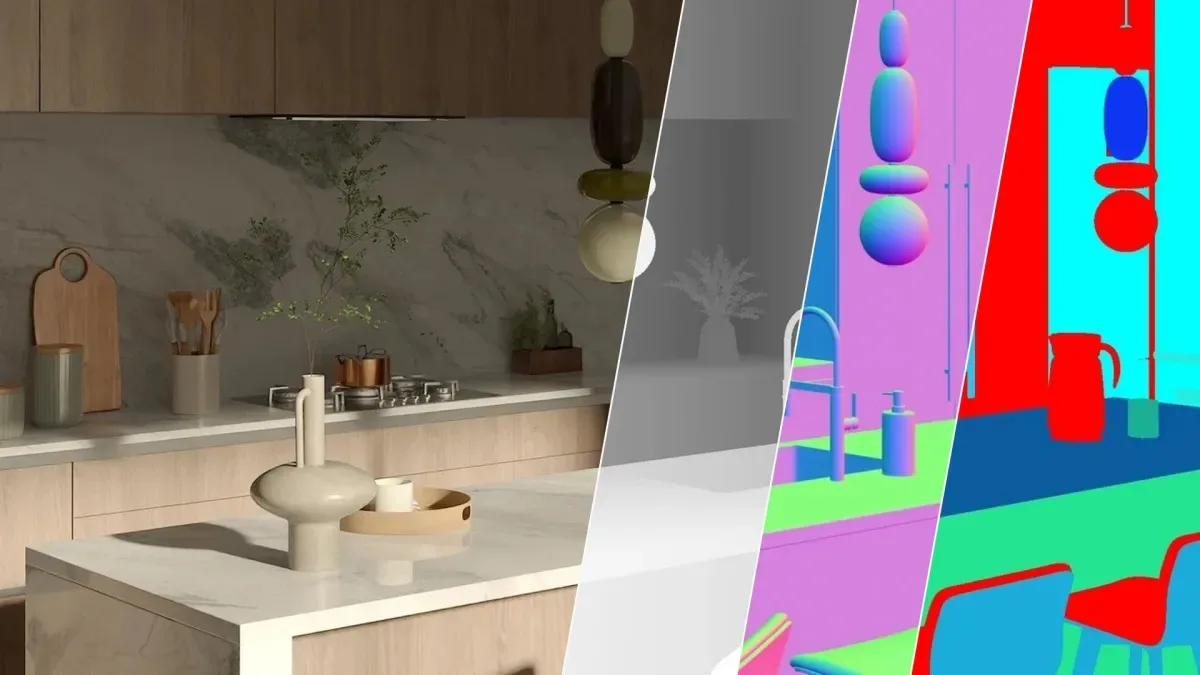
Bilde: TechCrunch · Kilde
Physicl har sikret seg 10 millioner dollar i oppstartsfinansiering for å utvikle realistiske 3D-simuleringer med mål om å forbedre robotopplæring, og adresserer utfordringene med å bygge bro mellom simulering og faktisk ytelse.
Physicl, grunnlagt av Alex de Vigan, hentet nylig inn 10 millioner dollar i oppstartsfinansiering fra Inovia Capital for å fremme realismen i digitale miljøer for robotopplæring. Selskapet bygger videre på teknologi som opprinnelig ble utviklet hos de Vigans tidligere satsing, nfinite, som spesialiserte seg på å lage høyoppløselige 3D-produktrenderinger for netthandel. Da generativ AI endret nfinintes fokus, så de Vigan potensialet i kjerneteknologien til å takle et kritisk problem i robotikk: gapet mellom simulering og virkelighet.
Opplæring av fysiske AI-modeller for robotoppgaver — slik som å håndtere små, varierte objekter — har vært begrenset av lav nytteverdi fra videodata og høye kostnader ved fjerninnsamling av data. Digitale simuleringer er et lovende alternativ, men mange sliter med å gjenskape nøyaktig fysikk, geometri og materialer fra den virkelige verden. Physicls plattform forvandler ustrukturerte og heterogene virkelige data til detaljerte 3D-representasjoner som trofast gjenskaper fysiske egenskaper, noe som muliggjør mer effektiv syntetisk treningsdata.
Physicl går inn i et voksende marked fullt av oppstartsbedrifter som tilbyr data og verktøy for utviklere av grunnleggende AI-modeller og robotoperatører. Deres særpreg er fokus på utfordringer etter trening som involverer vanskelige kanttilfeller. Startupen sitt produkt, Studio, tilbyr 10 000 3D-miljøer og 100 000 objektressurser, som lar brukere skape spesifikke scener for å generere syntetisk data. For eksempel kan Studio produsere treningsscenarioer der en robot strever med å identifisere en kopp på en rotete benkeplate eller i skygger, noe som bidrar til å forbedre robotens persepsjon i komplekse settinger.
Tidlige brukere, som SpAItial — en verdensmodellutvikler — har brukt Physicls syntetiske data for å forbedre 3D-simuleringens nøyaktighet. SpAItials administrerende direktør, Matthias Niessner, bemerket at Physicls data muliggjør trening nødvendig for å konvertere 2D-bilder til nøyaktige 3D-modeller i deres Echo-3-produkt. Niessner fremhevet også innovasjonen i Physicls tilnærming: evnen til å automatisk generere skreddersydd syntetisk data dynamisk under opplæring, noe som reduserer lange manuelle datakuratorsykluser.
Grunnlegger de Vigan ser på Physicl som mer enn en statisk dataleverandør. Hans plattform kan ta inn enorme datasett — billioner av bilder eller millioner av timer med LIDAR-skanninger — og behandle dem til høy-kvalitets 3D-verdener som støtter milliarder av treningsvariasjoner. Denne agentbaserte arbeidsflyten muliggjør kontinuerlig syntetisk datagenerering, som gir robotutviklere mulighet til å finjustere modeller med scenarier som skapes på forespørsel.
Physicls finansiering og produktlansering indikerer økende fremdrift innen teknologi for robotsimulering, og tilbyr nye veier for å overvinne vedvarende barrierer i opplæring av roboter for virkelige oppgaver. Ved å bygge bro mellom fysiske og digitale verdener gjennom høykvalitets 3D-miljøer, har Physicl som mål å akselerere utviklingen og distribusjonen av mer kapable autonome systemer.
Kilder og originalrapportering
Les originalkilden ↗
Kommentarer (0)
Ingen kommentarer ennå. Start diskusjonen.
Skriv en kommentar
Kommentarer publiseres etter moderering. Ditt navn og kommentar vil være synlige offentlig. Konto