
Physicl piesaista 10 miljonus ASV dolāru, lai uzlabotu robotu apmācības simulāciju realistiskumu
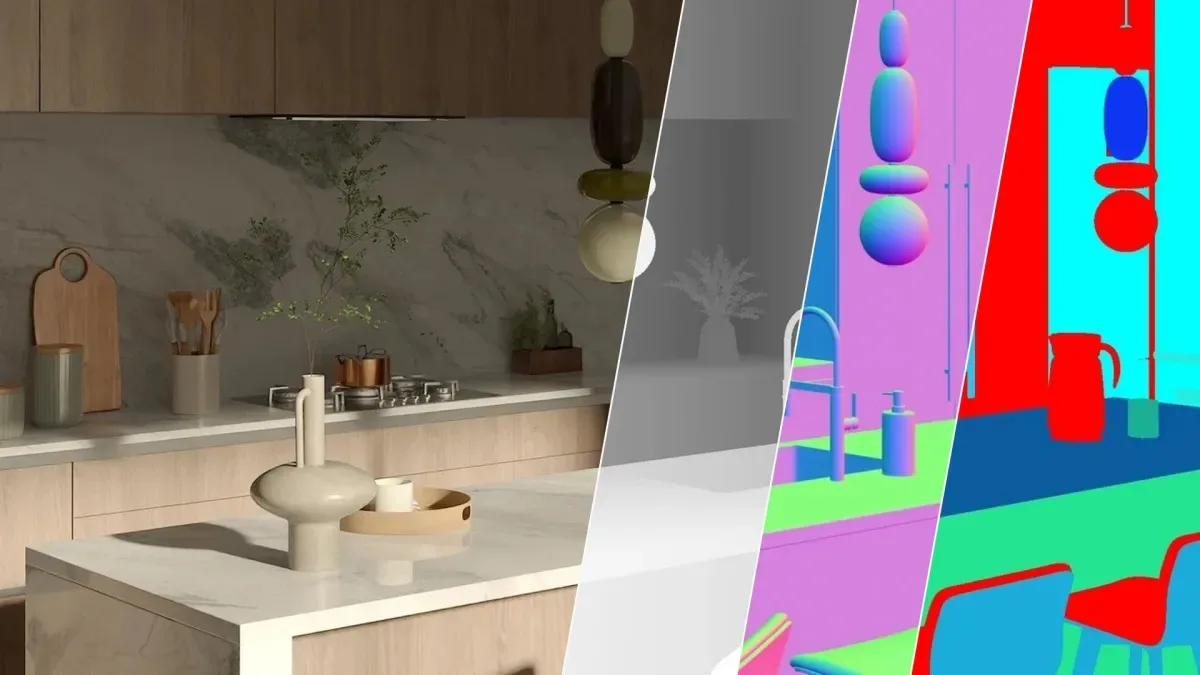
Attēls: TechCrunch · Avots
Physicl ir piesaistījis 10 miljonu ASV dolāru sākuma finansējumu, lai izstrādātu reālistiskas 3D simulācijas robotu apmācības uzlabošanai, risinot problēmas, kas saistītas ar pāreju no simulācijas uz reālu darbību.
Physicl, kuru dibinājis Alekss de Vigans, nesen piesaistīja 10 miljonus ASV dolāru sākuma finansējumu no Inovia Capital, lai paaugstinātu digitālo vidi robotu apmācībai reālistiskumu. Uzņēmums balstās uz tehnoloģiju, kas sākotnēji tika izstrādāta de Vigana iepriekšējā projektā nfinite, kas specializējās augstas izšķirtspējas 3D produktu attēlu radīšanā e-komercijai. Lai gan ģeneratīvā mākslīgā intelekta izmaiņas novirzīja nfinite uzmanību citur, de Vigans saskatīja šīs pamattera tehnoloģijas potenciālu risināt būtisku robotiķes problēmu: pārejas no simulācijas uz reālo vidi plaisu.
Fizisko mākslīgā intelekta modeļu apmācība robotu uzdevumiem — piemēram, mazāku un dažādu objektu apstrādei — ir kavēta ierobežotas atdeves dēļ no video datiem un tālu datu vākšanas augstām izmaksām. Digitālās simulācijas piedāvā perspektīvu alternatīvu, bet daudzas no tām nespēj precīzi atdarināt reālās pasaules fiziku, ģeometriju un materiālus. Physicl platforma pārveido nestrukturētus un heterogēnus reālās pasaules datus detalizētās 3D reprezentācijās, kas uzticami ataino fiziskās īpašības, ļaujot efektīvāk izmantot sintētiskos apmācības datus.
Physicl darbojas strauji attīstošā jomā, kurā darbojas daudzas start-up kompānijas, kas nodrošina datus un rīkus pamata mākslīgā intelekta modeļu veidotājiem un robotu operatoriem. Tās atšķirīgā īpašība ir fokuss uz problēmām pēc apmācības, ieskaitot sarežģītus malējus gadījumus. Start-up produkts Studio piedāvā 10 000 3D vidi un 100 000 objektu resursus, ļaujot lietotājiem veidot konkrētas ainas sintētisko datu ģenerēšanai. Piemēram, Studio var radīt apmācības scenārijus, kuros robots cīnās, lai identificētu krūzi nekoptā virsmā vai ēnā, palīdzot uzlabot robotu uztveri sarežģītās situācijās.
Agrīnie pieņēmēji, kā piemēram, SpAItial — pasaules modeļu izstrādātājs — ir izmantojuši Physicl sintētiskos datus 3D simulāciju precizitātes uzlabošanai. SpAItial izpilddirektors Matīass Nīsners norādīja, ka Physicl dati ļauj apmācīt modeļus, kas pārveido 2D attēlus precīzos 3D modeļos viņu Echo-3 produktā. Nīsners arī izcēla inovāciju Physicl pieejā: spēja automātiski ģenerēt pielāgotus sintētiskos datus dinamiskā veidā apmācības laikā, samazinot garus manuālus datu apkopošanas ciklus.
Dibinātājs de Vigans saredz Physicl ne tikai kā statisku datu nodrošinātāju. Viņa platforma var apstrādāt milzīgas datu kopas — triljonus attēlu vai miljonus stundu LIDAR skenējumu — un pārveidot tās augstas kvalitātes 3D pasaulēs, kas atbalsta miljardus apmācības permutāciju. Šis aģentiskais darba plūsmas risinājums ļauj nepārtraukti radīt sintētiskos datus, dodot robotikas speciālistiem iespēju uzlabot modeļus ar pieprasījuma scenāriju veidošanu.
Physicl finansējums un produkta izlaišana norāda uz pieaugošu rāvienu robotu simulācijas tehnoloģijās, piedāvājot jaunas iespējas pārvarēt pastāvīgus šķēršļus robotu apmācībā reālām dzīves situācijām. Savienojot fizisko un digitālo pasauli caur augstas precizitātes 3D vidēm, Physicl mērķis ir paātrināt spējīgāku autonomo sistēmu izstrādi un ieviešanu.
Avoti un oriģinālziņas
Lasīt oriģinālo avotu ↗
Komentāri (0)
Komentāru vēl nav. Sāciet diskusiju.
Rakstīt komentāru
Komentāri tiek publicēti pēc moderēšanas. Jūsu vārds un komentārs būs redzami publiski. Konts