
Physicl recauda 10 millones de dólares para mejorar el realismo en simulaciones de entrenamiento robótico
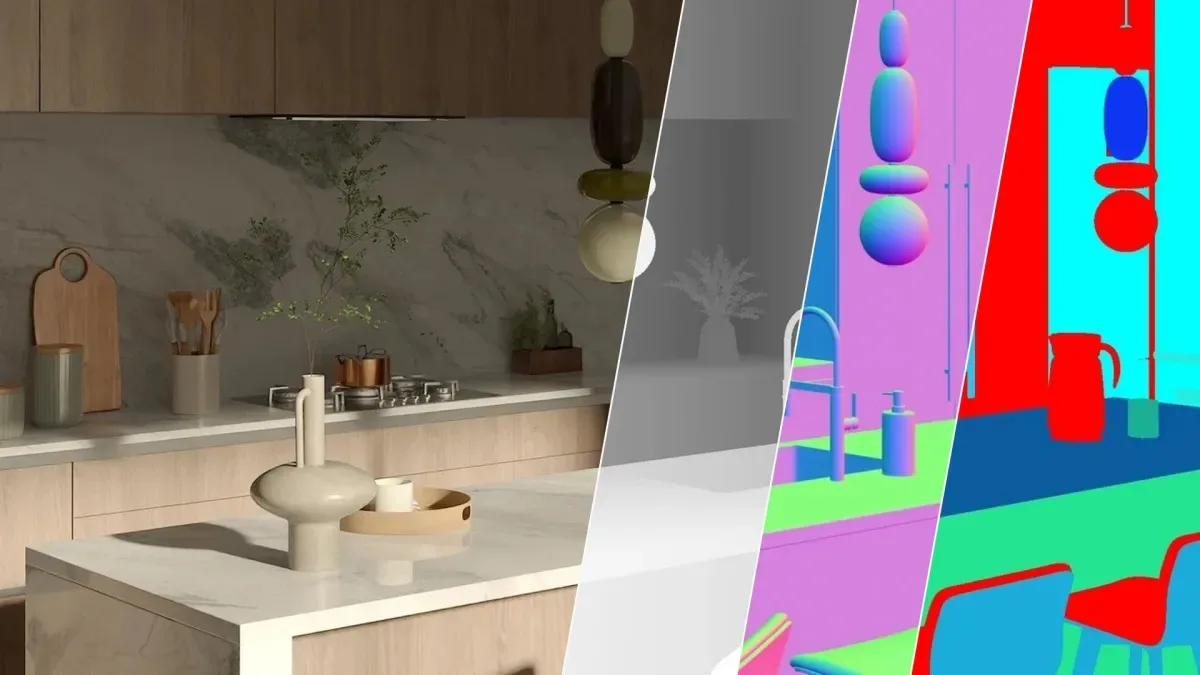
Image: TechCrunch · Source
Physicl ha asegurado 10 millones de dólares en financiamiento semilla para desarrollar simulaciones 3D realistas con el fin de mejorar el entrenamiento de robots, abordando los retos de la transición de la simulación al desempeño en el mundo real.
Physicl, fundada por Alex de Vigan, recaudó recientemente 10 millones de dólares en financiamiento semilla de Inovia Capital para avanzar en el realismo de entornos digitales para el entrenamiento de robots. La empresa se basa en una tecnología originalmente desarrollada en la anterior empresa de de Vigan, nfinite, especializada en crear representaciones 3D de alta fidelidad para comercio electrónico. Aunque la inteligencia artificial generativa cambió el enfoque de nfinite, de Vigan reconoció el potencial de la tecnología principal para abordar un problema crítico en robótica: la brecha simulación-real.
El entrenamiento de modelos físicos de inteligencia artificial para tareas robóticas —como manipular objetos pequeños y diversos— ha estado limitado por un retorno escaso de datos de vídeo y el alto costo de recopilar datos remotos. Las simulaciones digitales ofrecen una alternativa prometedora, pero muchas tienen dificultades para reproducir con precisión la física, geometría y materiales del mundo real. La plataforma de Physicl transforma información heterogénea y no estructurada del mundo real en representaciones 3D detalladas que replican fielmente las propiedades físicas, permitiendo datos sintéticos de entrenamiento más efectivos.
Physicl entra en un campo emergente y saturado de startups que proporcionan datos y herramientas para desarrolladores de modelos de IA fundamentales y operadores de robots. Su diferenciador es el enfoque en desafíos posteriores al entrenamiento que involucran casos difíciles. El producto de la startup, Studio, ofrece 10,000 entornos 3D y 100,000 activos de objetos, permitiendo a los usuarios crear escenas específicas para generar datos sintéticos. Por ejemplo, Studio puede producir escenarios de entrenamiento donde un robot tiene dificultades para identificar una taza en una encimera abarrotada o bajo sombras, ayudando a mejorar la percepción robótica en entornos complejos.
Adoptantes tempranos, como SpAItial —un desarrollador de modelos del mundo— han usado datos sintéticos de Physicl para mejorar la fidelidad de simulaciones 3D. El CEO de SpAItial, Matthias Niessner, señaló que los datos de Physicl permiten entrenar la conversión de imágenes 2D en modelos 3D precisos en su producto Echo-3. Niessner también destacó la innovación en el enfoque de Physicl: la capacidad de generar datos sintéticos personalizados automáticamente durante el entrenamiento, reduciendo largos ciclos manuales de curación de datos.
El fundador de Vigan visualiza Physicl como algo más que un proveedor estático de datos. Su plataforma puede procesar conjuntos de datos enormes —billones de imágenes o millones de horas de escaneos LIDAR— y convertirlos en mundos 3D de alta calidad que soportan miles de millones de permutaciones de entrenamiento. Este flujo de trabajo agente facilita la generación continua de datos sintéticos, empoderando a los expertos en robótica para refinar modelos con creación de escenarios bajo demanda.
La financiación y lanzamiento del producto de Physicl indican un impulso creciente en tecnologías de simulación robótica, ofreciendo nuevas vías para superar barreras persistentes en el entrenamiento de robots para tareas del mundo real. Al conectar los mundos físico y digital mediante entornos 3D de alta fidelidad, Physicl busca acelerar el desarrollo y despliegue de sistemas autónomos más capaces.
Fuentes e informes originales
Read the original source ↗
Comentarios (0)
Aún no hay comentarios.
Escribe un comentario
Los comentarios se publican tras moderación. Tu nombre y comentario serán públicos. Cuenta