
Physicl pozyskuje 10 milionów dolarów na zwiększenie realizmu symulacji treningowych dla robotów
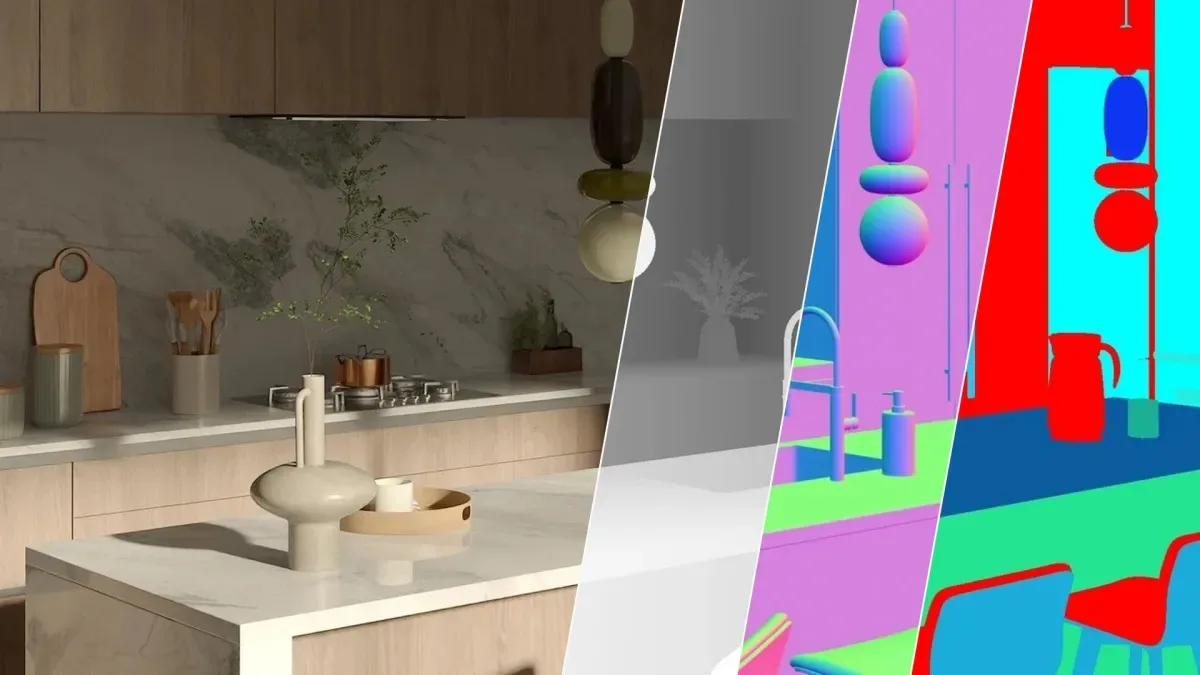
Image: TechCrunch · Source
Physicl zdobył 10 milionów dolarów w rundzie seed, aby rozwijać realistyczne symulacje 3D mające na celu poprawę treningu robotów, rozwiązując wyzwania związane z przeniesieniem umiejętności ze środowiska symulacyjnego do rzeczywistego.
Physicl, założony przez Alexa de Vigana, niedawno pozyskał 10 milionów dolarów w rundzie seed od Inovia Capital, by rozwijać realizm cyfrowych środowisk do treningu robotów. Firma opiera się na technologii pierwotnie rozwiniętej w poprzednim przedsięwzięciu de Vigana, nfinite, które specjalizowało się w tworzeniu wysokiej jakości renderów 3D produktów dla e-commerce. Choć generatywna sztuczna inteligencja zmieniła obszar zainteresowania nfinite, de Vigan dostrzegł potencjał tej technologii do rozwiązania kluczowego problemu robotyki: luki między symulacją a rzeczywistością.
Trening fizycznych modeli AI do zadań robotycznych – takich jak obsługa małych, zróżnicowanych obiektów – był utrudniony przez ograniczone informacje zwrotne z danych wideo oraz wysokie koszty zbierania danych zdalnie. Cyfrowe symulacje stanowią obiecującą alternatywę, lecz wiele z nich ma trudności z wiernym odwzorowaniem rzeczywistych właściwości fizycznych, geometrii i materiałów. Platforma Physicl przekształca nieustrukturyzowane i heterogeniczne dane ze świata rzeczywistego w szczegółowe reprezentacje 3D, które wiernie odzwierciedlają właściwości fizyczne, umożliwiając tworzenie bardziej skutecznych syntetycznych danych treningowych.
Physicl wchodzi na dynamicznie rozwijający się rynek, na którym działa wiele startupów oferujących dane i narzędzia dla twórców modeli AI i operatorów robotów. Jego wyróżnikiem jest skupienie się na wyzwaniach pojawiających się po fazie treningu, szczególnie trudnych przypadkach krawędziowych. Produkt startupu, Studio, oferuje 10 000 środowisk 3D oraz 100 000 zasobów obiektów, pozwalając użytkownikom na tworzenie konkretnych scen do generacji syntetycznych danych. Na przykład Studio może wygenerować scenariusze treningowe, w których robot ma trudności z zidentyfikowaniem filiżanki na zagraconym blacie lub w cieniu, co pomaga poprawić percepcję robotów w złożonych warunkach.
Wczesni użytkownicy, tacy jak SpAItial – deweloper modeli świata – wykorzystali syntetyczne dane Physicl do zwiększenia wiarygodności symulacji 3D. CEO SpAItial, Matthias Niessner, podkreślił, że dane Physicl pozwalają na trening niezbędny do konwersji obrazów 2D na dokładne modele 3D w ich produkcie Echo-3. Niessner zwrócił także uwagę na innowacyjność podejścia Physicl: możliwość automatycznego generowania dostosowanych danych syntetycznych w trakcie treningu, co redukuje długie ręczne cykle selekcji danych.
Założyciel de Vigan postrzega Physicl nie jako statycznego dostawcę danych, lecz platformę zdolną do przetwarzania ogromnych zbiorów danych – trylionów obrazów lub milionów godzin skanów LIDAR – i przekształcania ich w wysokiej jakości światy 3D, które wspierają miliardy wariantów treningowych. Ten agentowy przepływ pracy umożliwia ciągłą generację syntetycznych danych, dając robotykom narzędzia do doskonalenia modeli dzięki scenariuszom tworzonym na żądanie.
Finansowanie i wdrożenie produktów Physicl wskazują na rosnące tempo rozwoju technologii symulacji robotycznych, oferując nowe możliwości pokonania uporczywych barier w szkoleniu robotów do zadań w rzeczywistym świecie. Poprzez łączenie światów fizycznego i cyfrowego za pomocą wysokiej jakości środowisk 3D, Physicl ma na celu przyspieszenie rozwoju i wdrożenia bardziej zaawansowanych autonomicznych systemów.
Źródła i oryginalne doniesienia
Read the original source ↗
Komentarze (0)
Nie ma jeszcze komentarzy.
Napisz komentarz
Komentarze publikujemy po moderacji. Nazwa i komentarz będą publiczne. Konto