
Physicl tar in 10 miljoner dollar för att förbättra realismen i robotsimuleringsutbildningar
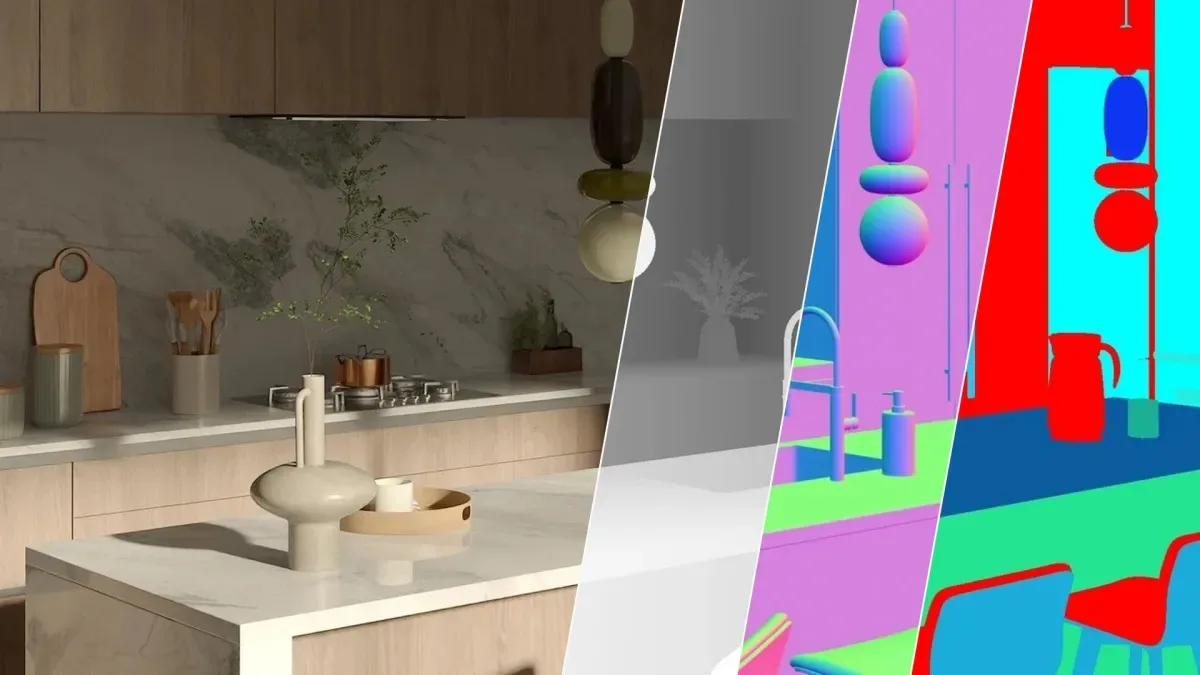
Bild: TechCrunch · Källa
Physicl har säkrat 10 miljoner dollar i startfinansiering för att utveckla realistiska 3D-simuleringar som syftar till att förbättra robotutbildning, och tar itu med utmaningarna att överbrygga klyftan mellan simulering och verklig prestanda.
Physicl, grundat av Alex de Vigan, har nyligen tagit in 10 miljoner dollar i startfinansiering från Inovia Capital för att förbättra realismen i digitala miljöer för robotträning. Företaget bygger vidare på teknik som ursprungligen utvecklades i de Vigans tidigare företag, nfinite, som specialiserade sig på att skapa högupplösta 3D-renderingar av produkter för e-handel. När generativ AI ändrade nfinintes fokus såg de Vigan potentialen i kärnteknologin för att lösa ett kritiskt problem inom robotik: gapet mellan simulering och verklighet.
Träning av fysiska AI-modeller för robotuppgifter—som att hantera små, varierade objekt—har hindrats av begränsat utbyte från videodata och höga kostnader för fjärrdatainsamling. Digitala simuleringar erbjuder ett lovande alternativ, men många har svårt att återskapa korrekt verklig fysik, geometri och material. Physicls plattform omvandlar ostrukturerad och heterogen verklig information till detaljerade 3D-representationer som troget replikerar fysiska egenskaper, vilket möjliggör effektivare syntetiska träningsdata.
Physicl går in i ett växande fält fyllt med startups som tillhandahåller data och verktyg för grundläggande AI-modellbyggare och robotoperatörer. Dess unika egenskap är ett fokus på utmaningar efter träning som involverar svåra kantfall. Startupens produkt, Studio, erbjuder 10 000 3D-miljöer och 100 000 objekt, vilket låter användare skapa specifika scener för att generera syntetisk data. Exempelvis kan Studio skapa träningsscenarier där en robot har svårt att identifiera en kopp på ett rörigt köksbord eller i skuggor, vilket hjälper till att förbättra robotens perception i komplexa miljöer.
Tidiga användare, såsom SpAItial—en utvecklare av världmodeller—har använt Physicls syntetiska data för att förbättra 3D-simuleringarnas noggrannhet. SpAItials VD, Matthias Niessner, noterade att Physicls data möjliggör träning nödvändig för att konvertera 2D-bilder till exakta 3D-modeller i deras produkt Echo-3. Niessner framhöll också innovationen i Physicls tillvägagångssätt: förmågan att automatiskt generera skräddarsydd syntetisk data dynamiskt under träningen, vilket minskar långa manuella datakurationscykler.
Grundaren de Vigan ser Physicl som mer än en statisk dataleverantör. Hans plattform kan ta emot enorma datamängder—biljoner bilder eller miljontals timmar med LIDAR-skanningar—och bearbeta dem till högkvalitativa 3D-världar som stöder miljarder träningsvariationer. Detta agentbaserade arbetsflöde möjliggör kontinuerlig generering av syntetisk data och ger robotutvecklare möjlighet att förfina modeller med scenarier som skapas på begäran.
Physicls finansiering och produktlansering tyder på ökande drivkraft inom robotksimulerings-teknologier och erbjuder nya möjligheter att övervinna bestående hinder i träning av robotar för verkliga uppgifter. Genom att sammanföra den fysiska och digitala världen via högupplösta 3D-miljöer strävar Physicl efter att påskynda utvecklingen och implementeringen av mer kapabla autonoma system.
Källor och ursprunglig rapportering
Läs den ursprungliga källan ↗
Kommentarer (0)
Inga kommentarer ännu. Börja diskussionen.
Skriv en kommentar
Kommentarer publiceras efter granskning. Ditt namn och kommentar syns offentligt. Konto