
Physicl kogub 10 miljonit dollarit robotite koolituse simulatsioonide realistlikkuse tõstmiseks
Pilt: TechCrunch · Allikas
Physicl on saanud 10 miljoni dollari suuruse alginvesteeringu, et arendada realistlikke 3D simulatsioone, mis parandavad robotite koolitust ning lahendavad virtuaalse simulatsiooni ja reaalse maailma vahelisi väljakutseid.
Physicl, mille asutas Alex de Vigan, kogus hiljuti 10 miljonit dollarit alginvesteeringut Inovia Capitalilt eesmärgiga parandada robotite koolitamiseks mõeldud digitaalkeskkonna realismi. Firma põhineb tehnoloogial, mis algselt loodi de Vigani eelmises ettevõttes nfinite, mis keskendus kõrge detailsusega 3D tootepiltide loomisele e-kaubanduse jaoks. Kuigi generatiivne tehisintellekt suunas nfinite’i tegevuse mujale, nägi de Vigan selle põhitehnoloogia potentsiaali lahendada olulist probleemi robootikas: simulatsiooni ja reaalse maailma vahelist lõhet.
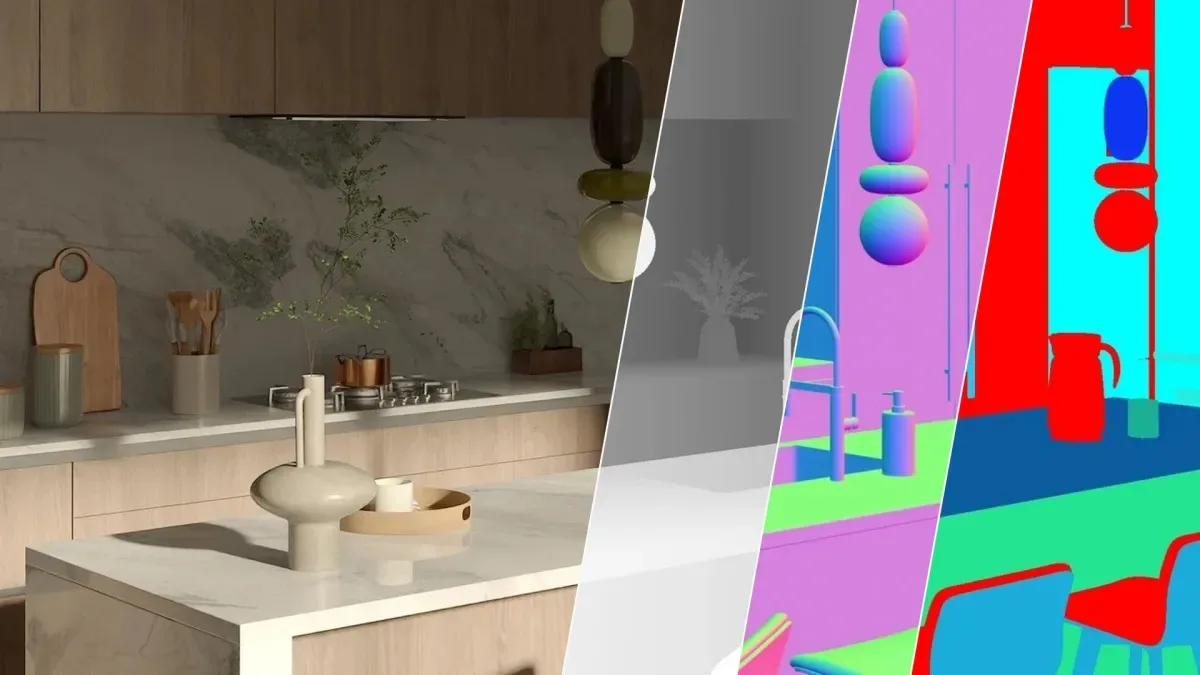
Füüsiliste tehisintellekti mudelite koolitus robotülesanneteks — nagu väikeste ja mitmekesiste objektide käsitlemine — on olnud piiratud videomaterjalide kasuteguri ja kaugarenduse andmekogumise kõrgete kulude tõttu. Digitaalsed simulatsioonid pakuvad paljutõotavat alternatiivi, kuid paljud neist ei suuda täpselt reaalmaailma füüsikat, geomeetriat ja materjale reprodutseerida. Physicli platvorm muudab struktureerimata ja heterogeense reaalse maailma info detailseteks 3D kujutisteks, mis usaldusväärselt peegeldavad füüsikalisi omadusi, võimaldades seeläbi tõhusamat sünteetilise koolitusandmete loomist.
Physicl tegutseb kiiresti kasvavas valdkonnas, kus on palju idufirmasid, mis pakuvad andmeid ja tööriistu tehisintellekti põhimudelite arendajatele ning robotite operaatoritele. Firma eristub keskendumisega koolitusejärgsetele keerukatele juhtumitele. Startupi toode, Studio, sisaldab 10 000 3D keskkonda ja 100 000 objekti varasid, võimaldades kasutajatel koostada spetsiifilisi stseene sünteetilise andme genereerimiseks. Näiteks suudab Studio luua koolitussituatsioone, kus robotil on keeruline tuvastada tassi segamini laual või varju all, aidates parandada robotite tajuvõimet keerulistes olukordades.
Esimesed kasutajad, nagu SpAItial — maailmamudelite arendaja — on kasutanud Physicli sünteetilisi andmeid 3D simulatsioonide täpsuse tõstmiseks. SpAItiali tegevjuht Matthias Niessner märkis, et Physicli andmed võimaldavad koolitada mudelit, mis teisendab 2D pildid täpseteks 3D mudeliteks nende Echo-3 tootes. Niessner tõstis esile ka Physicli lähenemise uuenduslikkust: suutlikkuse automaatselt genereerida kohandatud sünteetilisi andmeid dünaamiliselt koolituse ajal, vähendades pikkasid käsitsi andmete kogumise tsükleid.
Asutaja de Vigan näeb Physicli rohkem kui staatilist andmeallikat. Tema platvorm võib töödelda tohutuid andmekogusid — triljoneid pilte või miljoneid tunde LIDARi skaneeringuid — ning muuta need kõrge kvaliteediga 3D maailmadeks, mis toetavad miljardeid koolituspermutsioone. See agentne töövoog võimaldab pidevat sünteetilise andmete loomist, andes robootikutele võimaluse kohandada mudeleid vastavalt nõudmisele stsenaariose loomisel.
Physicli rahastamine ja toote lansseerimine näitavad kasvavat hoogu robootiliste simulatsioonitehnoloogiate valdkonnas, pakkudes uusi võimalusi ületada püsivaid takistusi robotite koolitamisel reaalse maailma ülesanneteks. Füüsilise ja digitaalmaailma ühendades kõrgtasemel 3D keskkondade kaudu soovib Physicl kiirendada võimekamate autonoomsete süsteemide arendamist ja rakendamist.
Allikad ja originaaluudised
Loe originaali allikat ↗
Kommentaarid (0)
Kommentaare veel pole. Alusta arutelu.
Kirjuta kommentaar
Kommentaarid avaldatakse pärast modereerimist. Sinu nimi ja kommentaar on avalikult nähtavad. Konto