
NVIDIA продвигает обучение робототехнической ловкости с помощью симуляций на CoRL 2026
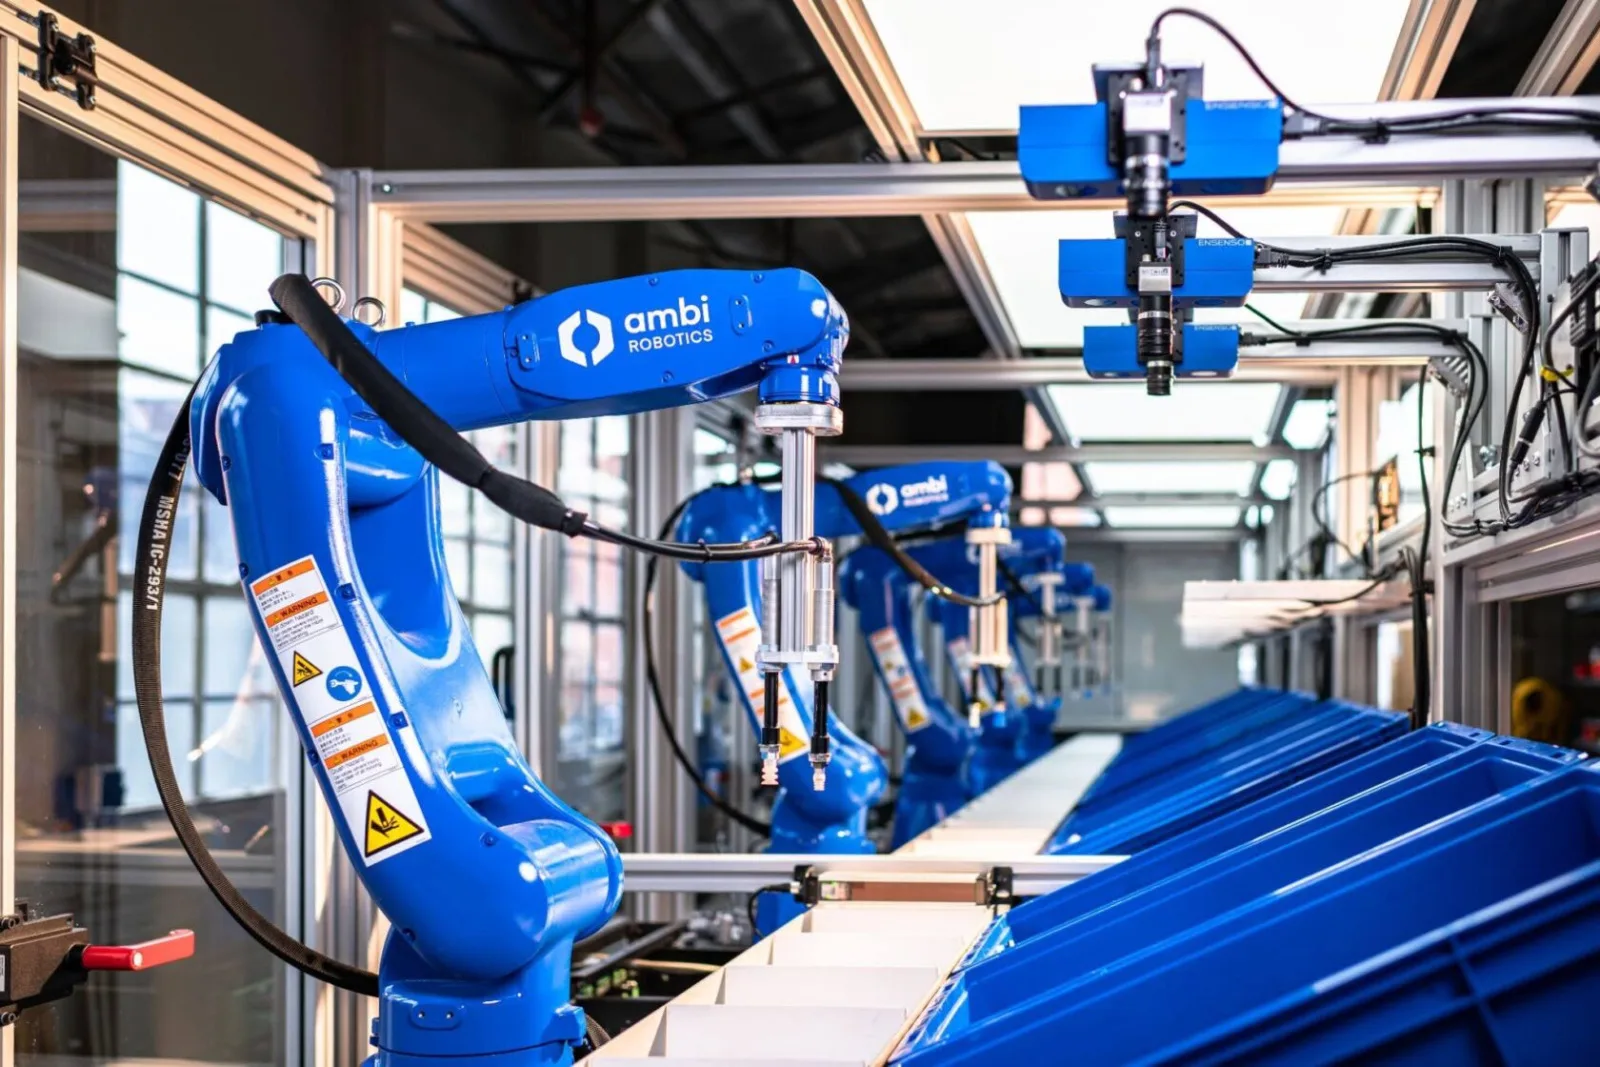
Image: NVIDIA · Source
На конференции CoRL 2026 NVIDIA представила новые открытые инструменты для робототехники и модели действий мира, позволяющие роботам овладевать тонкими манипуляциями с помощью продвинутой симуляции, двигаясь к автономии и адаптивности на промышленном уровне.
На конференции по обучению роботов Conference on Robot Learning (CoRL) 2026 в Остине, Техас, компания NVIDIA продемонстрировала значительные достижения в тренировке ловкости роботов, достигнутые благодаря сложным технологиям симуляции. Отходя от традиционных задач локомоции, исследователи обучают роботов выполнять деликатные манипуляции, такие как выравнивание шестерёнок, подключение кабелей и сборка мелких компонентов. Такой сдвиг поддерживается внедрением NVIDIA новых открытых инструментов по робототехнике, фреймворков для симуляции и бенчмарков, предназначенных для ускорения практического внедрения способных промышленных роботов.
В центре этих достижений находятся модели действий мира (world action models), которые помогают роботам воспринимать окружающую среду, прогнозировать последствия действий и выполнять сложные последовательности с точным контролем. NVIDIA представила GR00T 2 — передовую открытую модель, обученную на больших наборах данных от людей и роботов, обеспечивающую высокую производительность по умолчанию в многочисленных задачах при минимальном объёме обучающих данных. GR00T 2 также поддерживает перенос навыков между разными роботизированными платформами и облегчает восстановление после ошибок, помогая роботам работать более автономно.
Платформа Isaac Lab 3.0 — это открытый фреймворк для обучения роботов, интегрированный с физическим движком NVIDIA Newton, позволяющим симулировать сложные взаимодействия с деформируемыми объектами и артикулированными системами. Такая интеграция повышает пропускную способность и точность обучения, что критично для переноса приобретённых навыков из симуляций в реальное оборудование. Сотрудничество NVIDIA с партнёрами, включая Siemens, Foxconn, Ambi Robotics и научно-исследовательские учреждения, демонстрирует реальные применения в автоматизации заводов, обработке белья и замене кабелей.
Для поддержки генерации данных NVIDIA представила рабочие процессы Video to Data, позволяющие преобразовывать видеозаписи людей в симулированные демонстрации роботов, а также модель EgoHand для реконструкции трёхмерных движений рук. Новые промышленные бенчмарки — DexBench и VABAR — дают возможность оценивать ловкость и адаптивность роботов в разнообразных реалистичных условиях.
Кроме того, представленная на CoRL парадигма агентской робототехники вводит ИИ-агентов, которые составляют и улучшают последовательности умений роботов, обеспечивая их устойчивость и интерпретируемость. Такие инициативы, как графовая политика (Graph-as-Policy) из Университета Калифорнии в Беркли, воплощают этот подход в построении надёжных многошаговых программ для роботов. Лидеры индустрии, такие как Bosch Research и Siemens, исследуют эти агентские рабочие процессы для передовой промышленной автоматизации.
Открытые инструменты и модели NVIDIA, в сочетании с улучшенной точностью симуляций и бенчмарков, представляют собой значительный шаг к созданию роботов, способных к точной и адаптивной манипуляции в сложных условиях, сокращая разрыв между лабораторными исследованиями и промышленным внедрением.

Источники и первоисточники
Read the original source ↗
Комментарии (0)
Комментариев пока нет. Начните обсуждение.
Написать комментарий
Комментарии публикуются после модерации. Ваше имя и комментарий будут видны всем. Аккаунт