
NVIDIA utvikler robotferdighetstrening med simulering på CoRL 2026
Bilde: NVIDIA · Kilde
På CoRL 2026 lanserer NVIDIA nye åpne robotverktøy og verdenshandlingsmodeller som gjør det mulig for roboter å mestre delikate manipulasjonsoppgaver gjennom avansert simulering, som driver mot autonomi og tilpasningsevne i industriskala.
På konferansen Conference on Robot Learning (CoRL) 2026 i Austin, Texas, fremhevet NVIDIA betydelige fremskritt i trening av robotferdighet muliggjort av sofistikerte simulerings-teknologier. Forskere går utover tradisjonelle lokomotivasjonsoppgaver og lærer nå roboter å utføre delikate manipulasjoner som girjustering, kabeltilkoblinger og montering av små komponenter. Dette skiftet støttes av NVIDIAs introduksjon av nye open-source robotverktøy, simuleringsrammeverk og benchmarks som har til hensikt å akselerere praktisk bruk av kapable industrielle roboter.
Kjernen i disse fremskrittene er verdenshandlingsmodeller som hjelper roboter å oppfatte sine omgivelser, forutse konsekvensene av sine handlinger og utføre komplekse sekvenser med presis kontroll. NVIDIA introduserte GR00T 2, en banebrytende åpen modell trent på omfattende menneske- og robotdatasett, som leverer sterk ytelse rett ut av boksen på mange oppgaver med lite treningsdata. GR00T 2 støtter også ferdighetsoverføring mellom ulike robotplattformer og letter feilgjengivelse, noe som hjelper roboter til å operere mer autonomt.
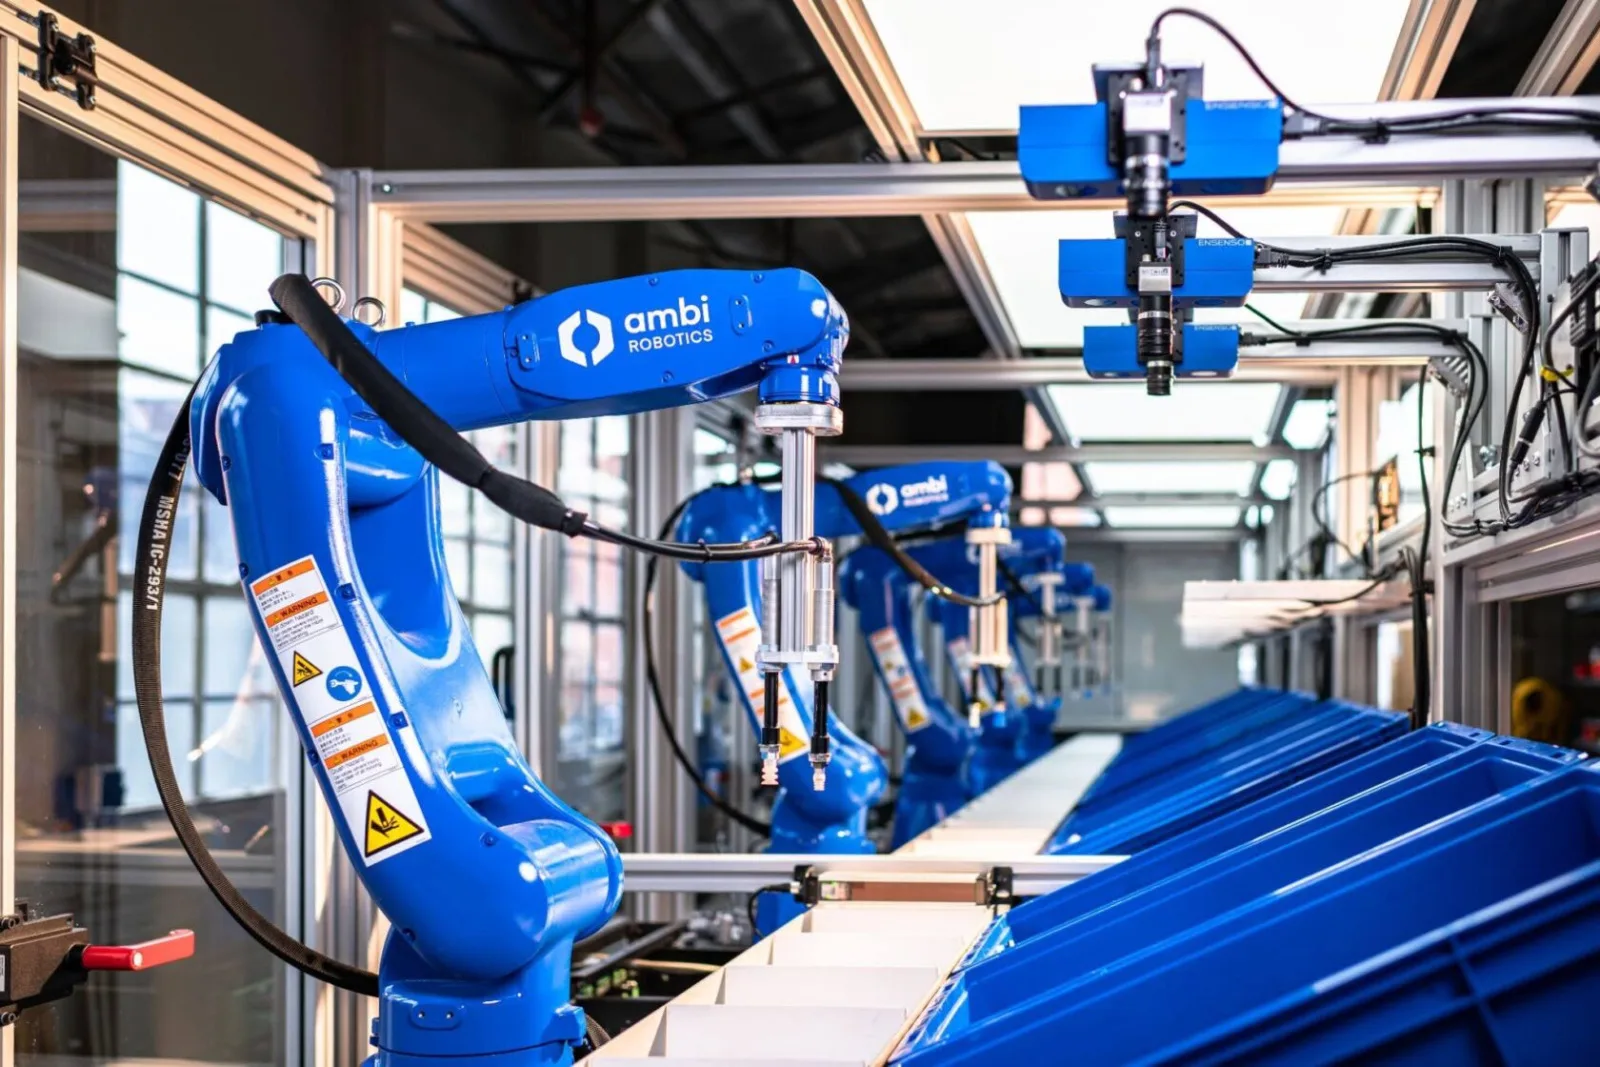
Firmaets Isaac Lab 3.0, et open-source rammeverk for robotlæring, integreres med NVIDIAs Newton-fysikkmotor for å simulere komplekse interaksjoner som involverer formbare objekter og leddede systemer. Denne integrasjonen øker treningskapasitet og nøyaktighet, som er kritisk for å overføre innlærte ferdigheter fra simulering til fysisk maskinvare. NVIDIAs samarbeid med partnere som Siemens, Foxconn, Ambi Robotics og forskningsinstitusjoner demonstrerer i tillegg reelle anvendelser i fabrikkautomasjon, klesvask og kabelbytte.
For å støtte datagenerering introduserte NVIDIA arbeidsflyter som Video to Data for å konvertere mennesker-videoer til simulerte robotdemonstrasjoner, og EgoHand-modellen for å rekonstruere 3D-håndbevegelser. Samtidig muliggjør nye industristandarder — DexBench og VABAR — vurdering av robotferdighet og tilpasningsevne under varierte, realistiske forhold.
Videre introduserer det agentbaserte robotparadigmet på CoRL AI-agenter som komponerer og forbedrer robotferdighetssekvenser for å sikre robusthet og tolkbarhet. Initiativer som UC Berkeleys Graph-as-Policy-rammeverk bygger på denne tilnærmingen for å lage pålitelige robotprogrammer med flere trinn. Industriaktører som Bosch Research og Siemens undersøker disse agentbaserte arbeidsflytene for avansert industriell automasjon.
NVIDIAs åpne verktøy og modeller, kombinert med økt simuleringsnøyaktighet og benchmarking, representerer et betydelig sprang mot roboter som kan utføre presis og tilpasningsdyktig manipulering i komplekse miljøer, og reduserer gapet mellom laboratorieforskning og industribruk.

Kilder og originalrapportering
Les originalkilden ↗
Kommentarer (0)
Ingen kommentarer ennå. Start diskusjonen.
Skriv en kommentar
Kommentarer publiseres etter moderering. Ditt navn og kommentar vil være synlige offentlig. Konto