
NVIDIA etenee robottaitavuuden koulutuksessa simulaation avulla CoRL 2026 -konferenssissa
Kuva: NVIDIA · Lähde
CoRL 2026 -tapahtumassa NVIDIA esittelee uusia avoimen lähdekoodin robotiikkatyökaluja ja maailman toimintamalleja, jotka mahdollistavat robottien hallita herkkiä käsittelytehtäviä kehittyneen simulaation avulla, edistäen teollisuustason autonomiaa ja sopeutumiskykyä.
Vuoden 2026 Robotin Oppimisen Konferenssissa (CoRL) Austinissa, Texasissa NVIDIA korosti merkittäviä edistysaskeleita robottien taitavuuskoulutuksessa, joita mahdollistavat kehittyneet simulaatioteknologiat. Perinteisistä liikkumistehtävistä siirrytään nyt opettamaan robotteja suorittamaan herkkiä manipulaatioita, kuten rattaiden kohdistamista, kaapeliliitäntöjä ja pienten komponenttien kokoamista. Tämä muutos perustuu NVIDIAn uusien avoimen lähdekoodin robotiikkatyökalujen, simulaatiokehysten ja vertailuarvojen julkaisuun, joiden tarkoituksena on nopeuttaa käyttökelpoisten teollisuusrobottien soveltamista.
Keskiössä ovat maailman toimintamallit, jotka auttavat robotteja hahmottamaan ympäristönsä, ennakoimaan toimintojensa seurauksia ja suorittamaan monimutkaisia sarjoja tarkalla ohjauksella. NVIDIA esitteli GR00T 2 -mallin, edistyksellisen avoimen mallin, joka on koulutettu laajalla ihmisten ja robottien aineistolla ja tarjoaa vahvan suoraan käytettävän suorituskyvyn monissa tehtävissä vähäisellä koulutusdatalla. GR00T 2 tukee myös taitojen siirtämistä eri robottialustojen välillä ja virheiden palautumista, mikä auttaa robotteja toimimaan autonomisemmin.
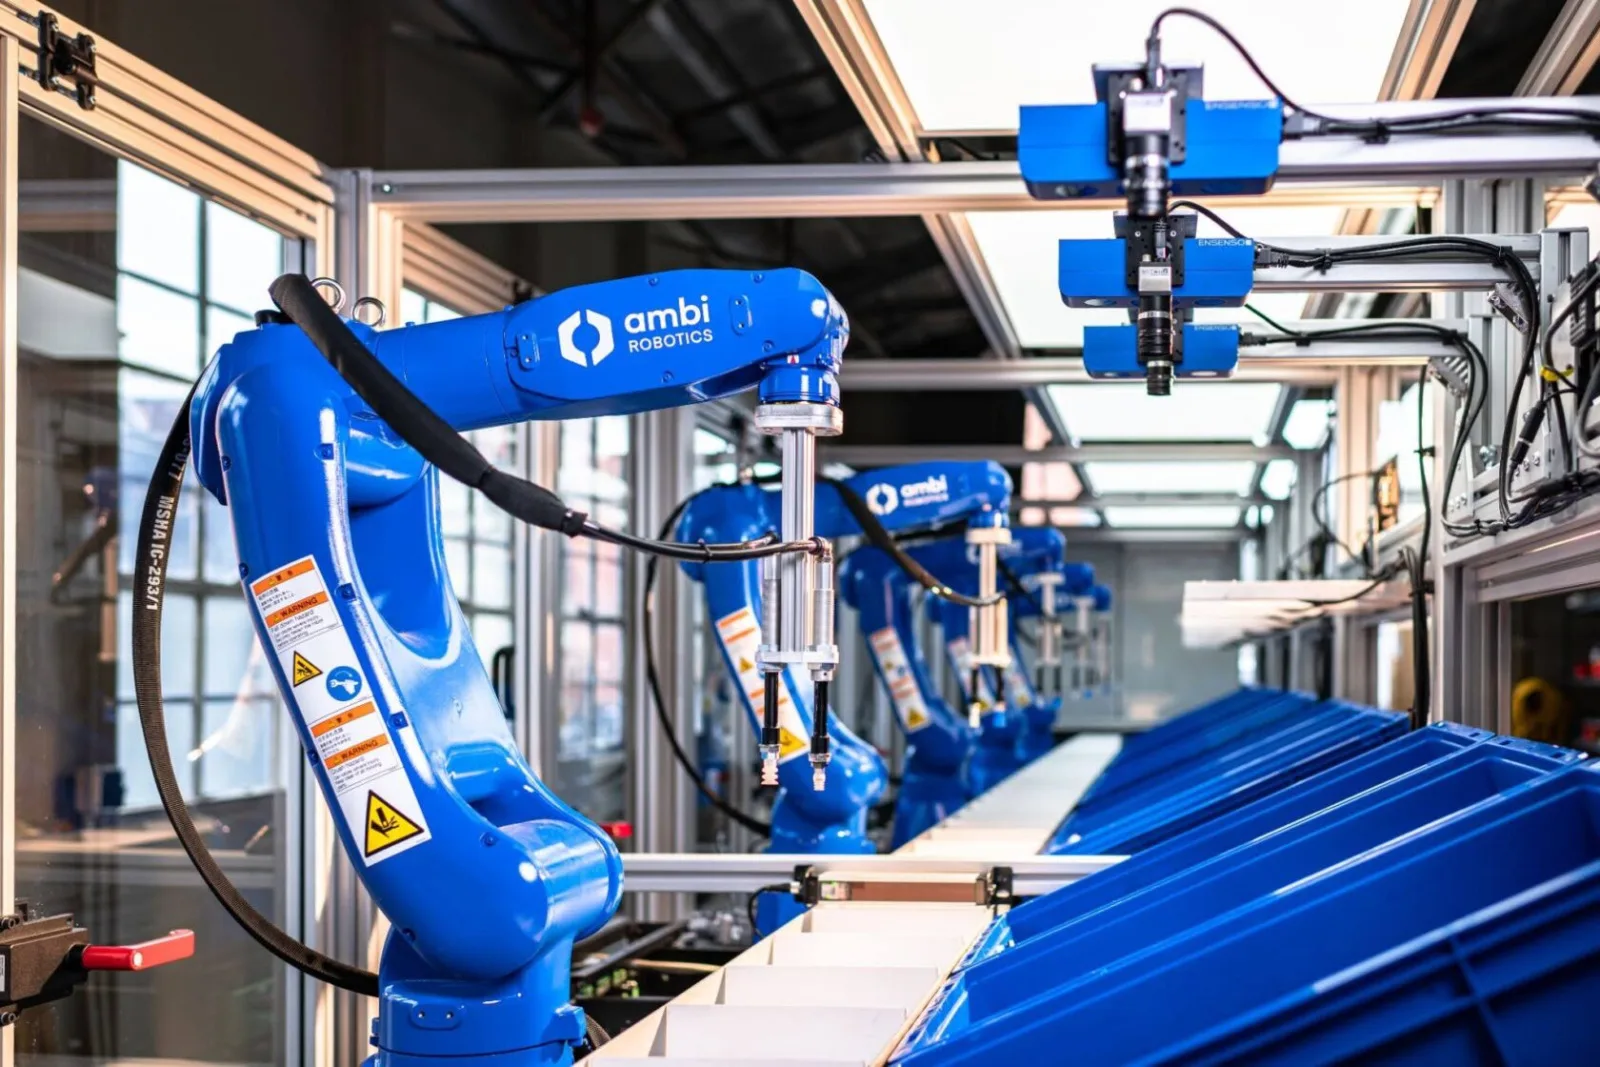
Yrityksen Isaac Lab 3.0, avoimen lähdekoodin robottien oppimisalusta, yhdistyy NVIDIAn Newton-fysiikkamoottoriin simuloidakseen monimutkaisia vuorovaikutuksia muokattavien kohteiden ja niveljärjestelmien kanssa. Tämä yhdistelmä nostaa koulutuskapasiteettia ja tarkkuutta, mikä on kriittistä opittujen taitojen siirtämisessä simulaatiosta fyysiseen laitteistoon. NVIDIAn yhteistyö kumppaneiden, kuten Siemensin, Foxconnin, Ambi Robotin ja tutkimuslaitosten kanssa, havainnollistaa sovelluksia tehtaan automaatiossa, pyykin käsittelyssä sekä kaapelien vaihtamisessa.
Tukena datan tuottamiseen NVIDIA esitteli työnkulkuja kuten Video to Data, joka muuntaa ihmisten videomateriaalia simuloiduiksi robottidemonstratioiksi, ja EgoHand-mallin, joka rekonstruoi 3D-käsien liikkeitä. Samalla uudet teollisuuden vertailuarvot – DexBench ja VABAR – mahdollistavat robottitaitavuuden ja sopeutumiskyvyn arvioinnin vaihtelevissa, realistisissa olosuhteissa.
Lisäksi CoRL:ssä esitelty agenttiperustainen robotiikan paradigma sisältää tekoälyagentteja, jotka kokoavat ja parantavat robottien taitosarjoja, varmistaen jäykkyyden ja tulkittavuuden. Esimerkiksi Kalifornian yliopiston Berkeleyssä kehitetty Graph-as-Policy-malli edustaa tätä lähestymistapaa, joka rakentaa luotettavia monivaiheisia robottiohjelmia. Alan johtavat toimijat, kuten Bosch Research ja Siemens, tutkivat näitä agenttipohjaisia työnkulkuja kehittyneeseen teollisuusautomaatioon.
NVIDIAn avoimet työkalut ja mallit yhdistettynä parannettuun simulaatiotarkkuuteen ja vertailuarvoihin muodostavat merkittävän harppauksen kohti robotteja, jotka kykenevät tarkkaan, mukautuvaan käsittelyyn monimutkaisissa ympäristöissä, kaventaen etäisyyttä laboratoriotutkimuksen ja teollisen käyttöönoton välillä.

Lähteet ja alkuperäiset raportit
Lue alkuperäinen lähde ↗
Kommentit (0)
Ei vielä kommentteja. Aloita keskustelu.
Kirjoita kommentti
Kommentit julkaistaan moderoinnin jälkeen. Nimesi ja kommenttisi näkyvät julkisesti. Tili