
NVIDIA Verbessert das Training der Roboter-Dexterität mit Simulation bei CoRL 2026
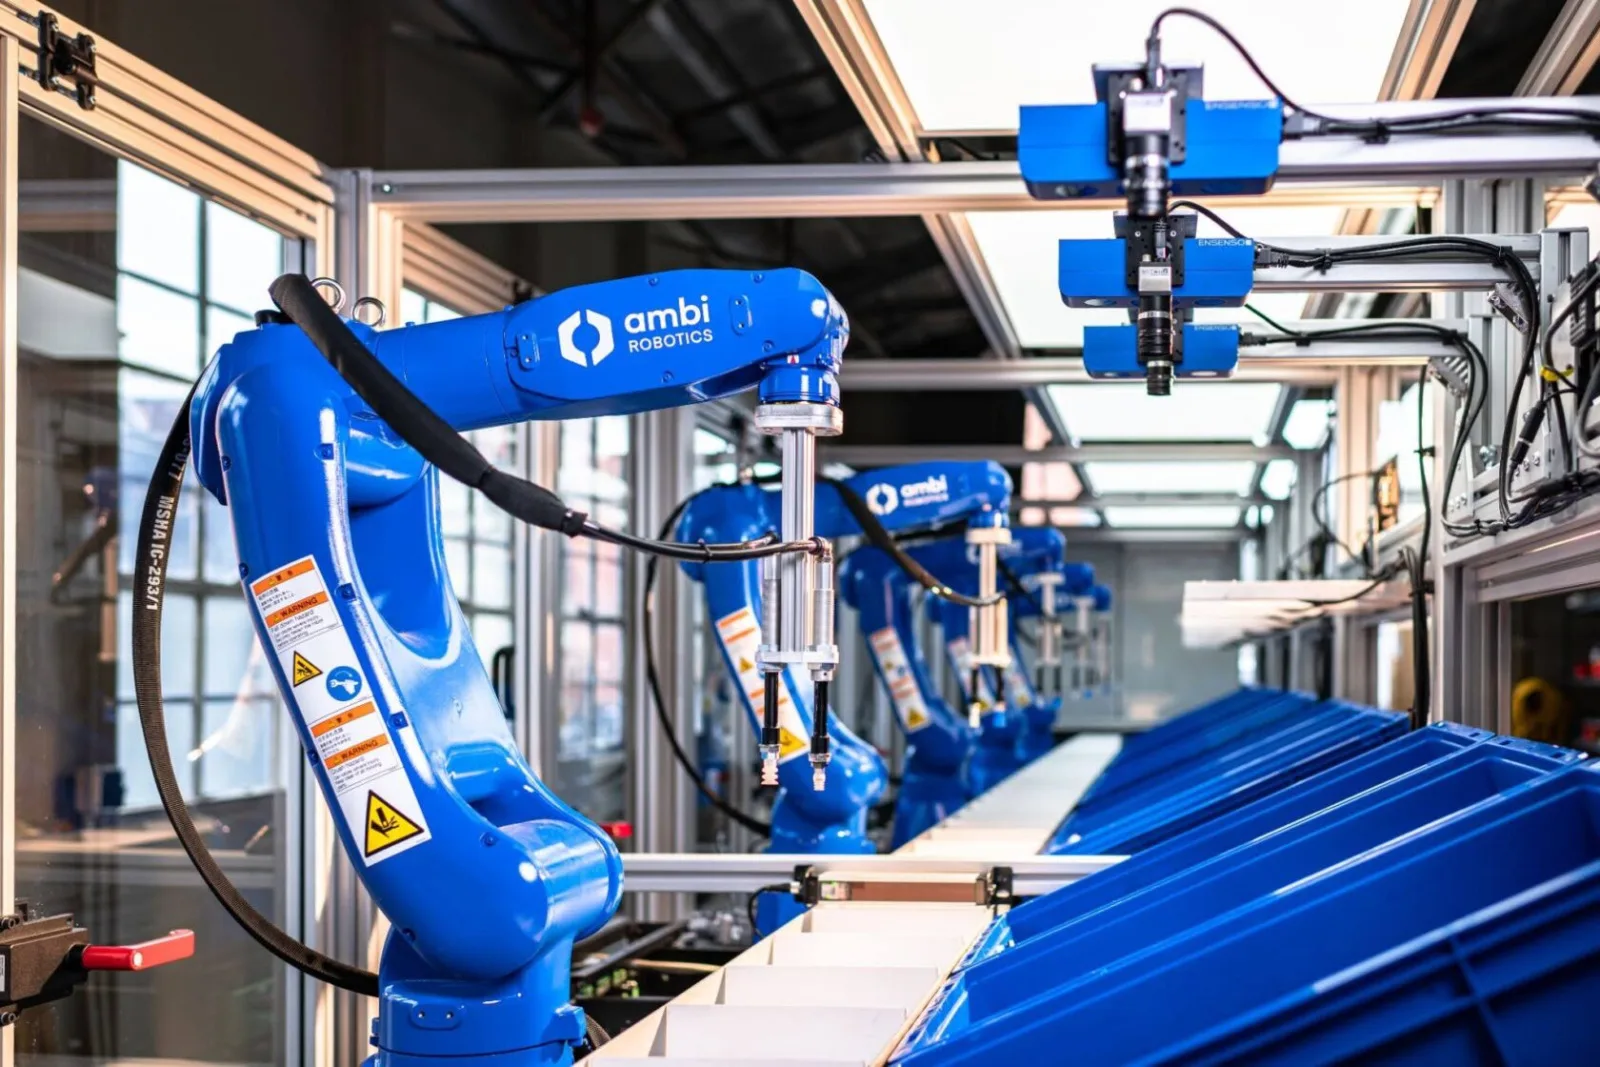
Image: NVIDIA · Source
Auf der CoRL 2026 stellt NVIDIA neue offene Robotik-Werkzeuge und Weltaktionsmodelle vor, die es Robotern ermöglichen, durch fortgeschrittene Simulation feinfühlige Manipulationsaufgaben zu meistern und so auf industrielle Autonomie und Anpassungsfähigkeit hinzuarbeiten.
Auf der Konferenz für Roboterlernen (CoRL) 2026 in Austin, Texas, präsentierte NVIDIA bedeutende Fortschritte im Training von Roboter-Dexterität durch ausgefeilte Simulationstechnologien. Über herkömmliche Lokomotionsaufgaben hinaus lernen Forscher nun, Robotern delikate Manipulationen wie Zahnradjustierung, Kabelverbindungen und das Zusammenbauen kleiner Komponenten beizubringen. Dieser Wandel wird durch NVIDIA's Einführung neuer Open-Source-Robotikwerkzeuge, Simulationsrahmenwerke und Benchmarks unterstützt, die darauf abzielen, den praktischen Einsatz leistungsfähiger Industrieroboter zu beschleunigen.
Im Zentrum dieser Fortschritte stehen Weltaktionsmodelle, die Robotern helfen, ihre Umgebung wahrzunehmen, die Folgen ihrer Handlungen vorherzusehen und komplexe Abläufe mit präziser Steuerung auszuführen. NVIDIA stellte GR00T 2 vor, ein erweitertes offenes Modell, das auf umfangreichen menschlichen und robotischen Datensätzen trainiert wurde und starke Leistungen bei zahlreichen Aufgaben mit wenig Trainingsdaten direkt aus der Box liefert. GR00T 2 unterstützt auch den Fähigkeits-Transfer zwischen verschiedenen Roboterplattformen und erleichtert Fehlerbehebung, was die Autonomie der Roboter steigert.
Isaac Lab 3.0, der offene Robotik-Lernrahmen des Unternehmens, ist mit der NVIDIA Newton-Physik-Engine integriert, um komplexe Interaktionen mit verformbaren Objekten und artikulierten Systemen zu simulieren. Diese Integration verbessert den Trainingsdurchsatz und die Genauigkeit, was entscheidend ist, um erlernte Fähigkeiten von der Simulation auf physische Hardware zu übertragen. Die Kooperationen von NVIDIA mit Partnern wie Siemens, Foxconn, Ambi Robotics und Forschungseinrichtungen verdeutlichen darüber hinaus Anwendungen in der Fabrikautomation, Wäschehandling und im Kabeltausch.
Zur Unterstützung der Datengenerierung führte NVIDIA Workflows wie Video to Data ein, um menschliche Videos in simulierte Robotervorführungen umzuwandeln, sowie das EgoHand-Modell für die Rekonstruktion von 3D-Handbewegungen. Neue industrielle Benchmarks – DexBench und VABAR – ermöglichen die Bewertung der Roboter-Dexterität und Anpassungsfähigkeit unter vielfältigen realistischen Bedingungen.
Darüber hinaus bringt das auf der CoRL vorgestellte agentische Robotikparadigma KI-Agenten ein, die Robotik-Fähigkeitssequenzen zusammenstellen und verfeinern, um Robustheit und Interpretierbarkeit sicherzustellen. Initiativen wie der Graph-as-Policy-Ansatz der UC Berkeley verkörpern diesen Ansatz, um verlässliche mehrstufige Roboterprogramme zu erstellen. Branchengrößen wie Bosch Research und Siemens erforschen diese agentischen Arbeitsabläufe für fortgeschrittene industrielle Automatisierung.
Die offenen Werkzeuge und Modelle von NVIDIA, kombiniert mit verbesserter Simulationsgenauigkeit und Benchmarking, stellen einen bedeutsamen Fortschritt auf dem Weg zu Robotern dar, die präzise und anpassungsfähige Manipulationen in komplexen Umgebungen ausführen können und so die Lücke zwischen Laborforschung und industrieller Anwendung verringern.

Quellen und Originalberichte
Read the original source ↗
Kommentare (0)
Noch keine Kommentare.
Kommentar schreiben
Kommentare erscheinen nach Moderation. Name und Kommentar werden öffentlich angezeigt. Konto