
NVIDIA rozwija trening zręczności robotów dzięki symulacji na konferencji CoRL 2026
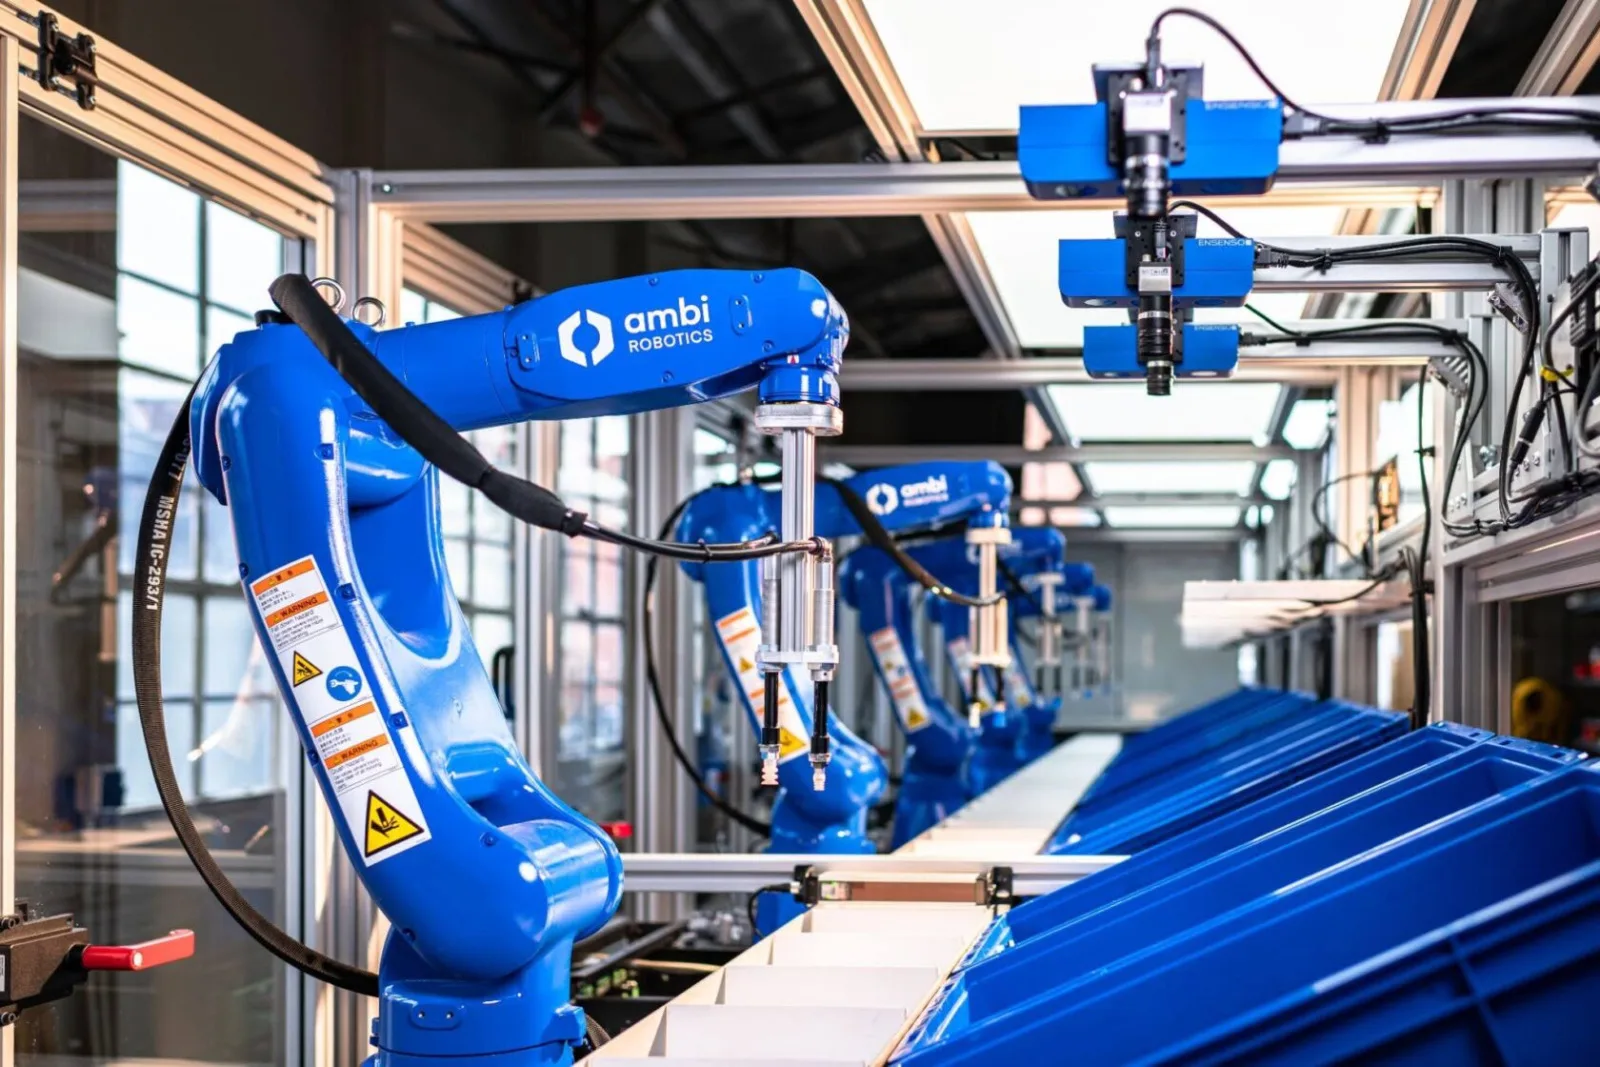
Image: NVIDIA · Source
Na CoRL 2026 NVIDIA prezentuje nowe otwarte narzędzia robotyczne i modele akcji w środowisku, które umożliwiają robotom opanowanie precyzyjnych zadań manipulacyjnych za pomocą zaawansowanej symulacji, zmierzając ku autonomii i adaptacyjności na skalę przemysłową.
Na konferencji Conference on Robot Learning (CoRL) 2026 w Austin w Teksasie NVIDIA zaprezentowała znaczące postępy w treningu zręczności robotów, możliwe dzięki zaawansowanym technologiom symulacyjnym. Przechodząc poza tradycyjne zadania lokomocyjne, badacze uczą roboty wykonywania delikatnych manipulacji, takich jak wyrównywanie zębatek, łączenie kabli oraz montaż małych komponentów. Zmiana ta jest wspierana przez wprowadzenie przez NVIDIA nowych otwartoźródłowych narzędzi robotycznych, frameworków symulacyjnych i benchmarków, mających na celu przyspieszenie praktycznego wdrażania zdolnych robotów przemysłowych.
Centralnym elementem tych postępów są modele akcji świata (world action models), które pomagają robotom postrzegać otoczenie, przewidywać skutki swoich działań oraz wykonywać złożone sekwencje z precyzyjną kontrolą. NVIDIA przedstawiła GR00T 2, nowatorski model otwarty trenowany na rozległych zestawach danych pochodzących od ludzi i robotów, oferujący silne działanie „prosto po wyjęciu z pudełka” w wielu zadaniach przy minimalnej ilości danych treningowych. GR00T 2 umożliwia także transfer umiejętności pomiędzy różnymi platformami robotycznymi oraz ułatwia naprawę błędów, wspierając autonomiczną pracę robotów.
Isaac Lab 3.0, otwartoźródłowy framework do uczenia robotów, integrowany jest z silnikiem fizycznym NVIDIA Newton, co pozwala symulować złożone interakcje z udziałem obiektów podatnych na odkształcenia i systemów przegubowych. Ta integracja zwiększa przepustowość i dokładność treningu, co jest kluczowe dla przeniesienia umiejętności ze środowiska symulacyjnego na sprzęt fizyczny. Współprace NVIDIA z partnerami, takimi jak Siemens, Foxconn, Ambi Robotics oraz instytucjami badawczymi, demonstrują rzeczywiste zastosowania w automatyzacji fabryk, obsłudze pralni i wymianie kabli.
Wspierając generowanie danych, NVIDIA wprowadziła workflow Video to Data, który konwertuje nagrania ludzi na symulowane demonstracje robotów, oraz model EgoHand do rekonstrukcji ruchów dłoni w 3D. Natomiast nowe benchmarki przemysłowe — DexBench i VABAR — umożliwiają ocenę zręczności i adaptacyjności robotów w różnych realistycznych warunkach.
Ponadto, paradygmat agentowych robotów zaprezentowany na CoRL wprowadza agentów AI, którzy komponują i doskonalą sekwencje umiejętności robotów, zapewniając ich odporność i interpretowalność. Inicjatywy takie jak framework Graph-as-Policy z University of California w Berkeley reprezentują to podejście w budowaniu niezawodnych programów robotycznych wieloetapowych. Liderzy branży, tacy jak Bosch Research i Siemens, badają te agentowe workflow w kontekście zaawansowanej automatyzacji przemysłowej.
Otwarte narzędzia i modele NVIDIA wraz z ulepszoną dokładnością symulacji i benchmarkami stanowią znaczący krok ku robotom zdolnym do precyzyjnej, adaptacyjnej manipulacji w złożonych środowiskach, zmniejszając dystans pomiędzy badaniami laboratoryjnymi a wdrożeniami przemysłowymi.

Źródła i oryginalne doniesienia
Read the original source ↗
Komentarze (0)
Nie ma jeszcze komentarzy.
Napisz komentarz
Komentarze publikujemy po moderacji. Nazwa i komentarz będą publiczne. Konto