
NVIDIA avancerar robotfärdighetsträning med simulering på CoRL 2026
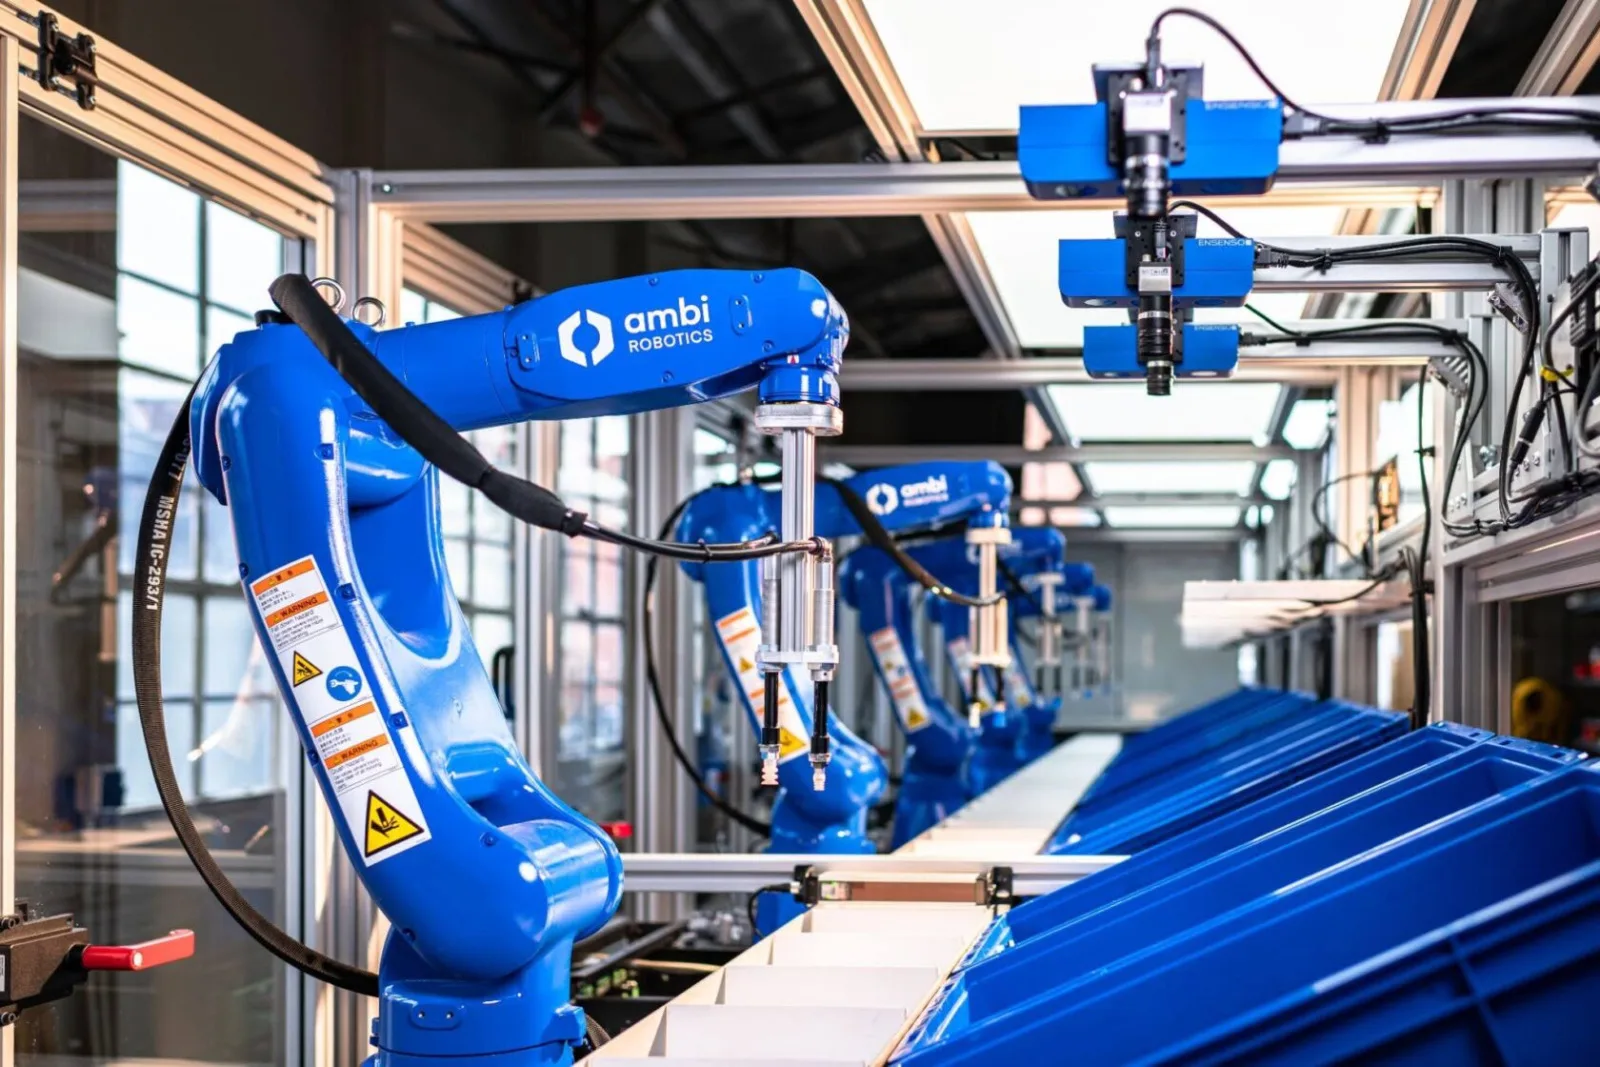
Bild: NVIDIA · Källa
På CoRL 2026 presenterar NVIDIA nya öppna robotverktyg och världshandlingsmodeller som gör det möjligt för robotar att bemästra känsliga manipuleringar via avancerad simulering, vilket driver mot industriell autonomi och anpassningsförmåga i stor skala.
Vid konferensen Conference on Robot Learning (CoRL) 2026 i Austin, Texas, framhöll NVIDIA betydande framsteg inom träning av robotfärdighet möjliggjorda av sofistikerade simulerings-teknologier. Forskarna går bortom traditionella rörelseuppgifter och lär nu robotar att utföra känsliga manipulationer såsom kugghjulsjustering, kabelanslutningar och montering av små komponenter. Denna övergång stöds av NVIDIAs introduktion av nya open-source robotverktyg, simuleringsramverk och benchmarks som syftar till att påskynda praktisk användning av kapabla industribotar.
Kärnan i dessa framsteg är världshandlingsmodeller som hjälper robotar att uppfatta sin omgivning, förutspå konsekvenserna av sina handlingar och utföra komplexa sekvenser med precis kontroll. NVIDIA introducerade GR00T 2, en ledande öppen modell tränad på omfattande dataset med mänskliga och robotdata, som levererar stark prestanda direkt ur lådan över många uppgifter med lite träningsdata. GR00T 2 stödjer också överföring av färdigheter mellan olika robotplattformar och underlättar felåterhämtning, vilket hjälper robotar att agera mer autonoma.
Företagets Isaac Lab 3.0, ett open-source ramverk för robotinlärning, integreras med NVIDIAs Newton-fysikmotor för att simulera komplexa interaktioner med formbara objekt och ledade system. Denna integration ökar träningens genomströmning och noggrannhet, vilket är kritiskt för överföring av inlärda färdigheter från simulering till fysiska enheter. NVIDIAs samarbeten med partners som Siemens, Foxconn, Ambi Robotics och forskningsinstitutioner demonstrerar dessutom verkliga tillämpningar inom fabriksautomation, tvätthantering och kabelbyte.
För stöd vid datagenerering har NVIDIA introducerat arbetsflöden som Video to Data för konvertering av människovideor till simulerade robotdemonstrationer och EgoHand-modellen för att rekonstruera 3D-handrörelser. Samtidigt möjliggör nya industribenchmarks, DexBench och VABAR, bedömning av robotfärdighet och anpassningsförmåga under varierade, realistiska förhållanden.
Dessutom introducerades agentbaserad robotteknik på CoRL, som låter AI-agenter komponera och förfina robotfärdighetssekvenser för robusthet och tydlighet. Initiativ som UC Berkeleys Graph-as-Policy-ramverk exemplifierar detta tillvägagångssätt för att bygga pålitliga stegvisa robotprogram. Industriledare som Bosch Research och Siemens utforskar dessa agentbaserade arbetsflöden för avancerad industriell automation.
NVIDIAs öppna verktyg och modeller, kombinerat med förbättrad simulationsverklighet och benchmarkning, utgör ett betydande kliv mot robotar som kan utföra precis, anpassningsbar manipulation i komplexa miljöer och minska gapet från laboratorieforskning till industriell användning.

Källor och ursprunglig rapportering
Läs den ursprungliga källan ↗
Kommentarer (0)
Inga kommentarer ännu. Börja diskussionen.
Skriv en kommentar
Kommentarer publiceras efter granskning. Ditt namn och kommentar syns offentligt. Konto