
NVIDIA Avanza en el Entrenamiento de Destreza Robótica con Simulación en CoRL 2026
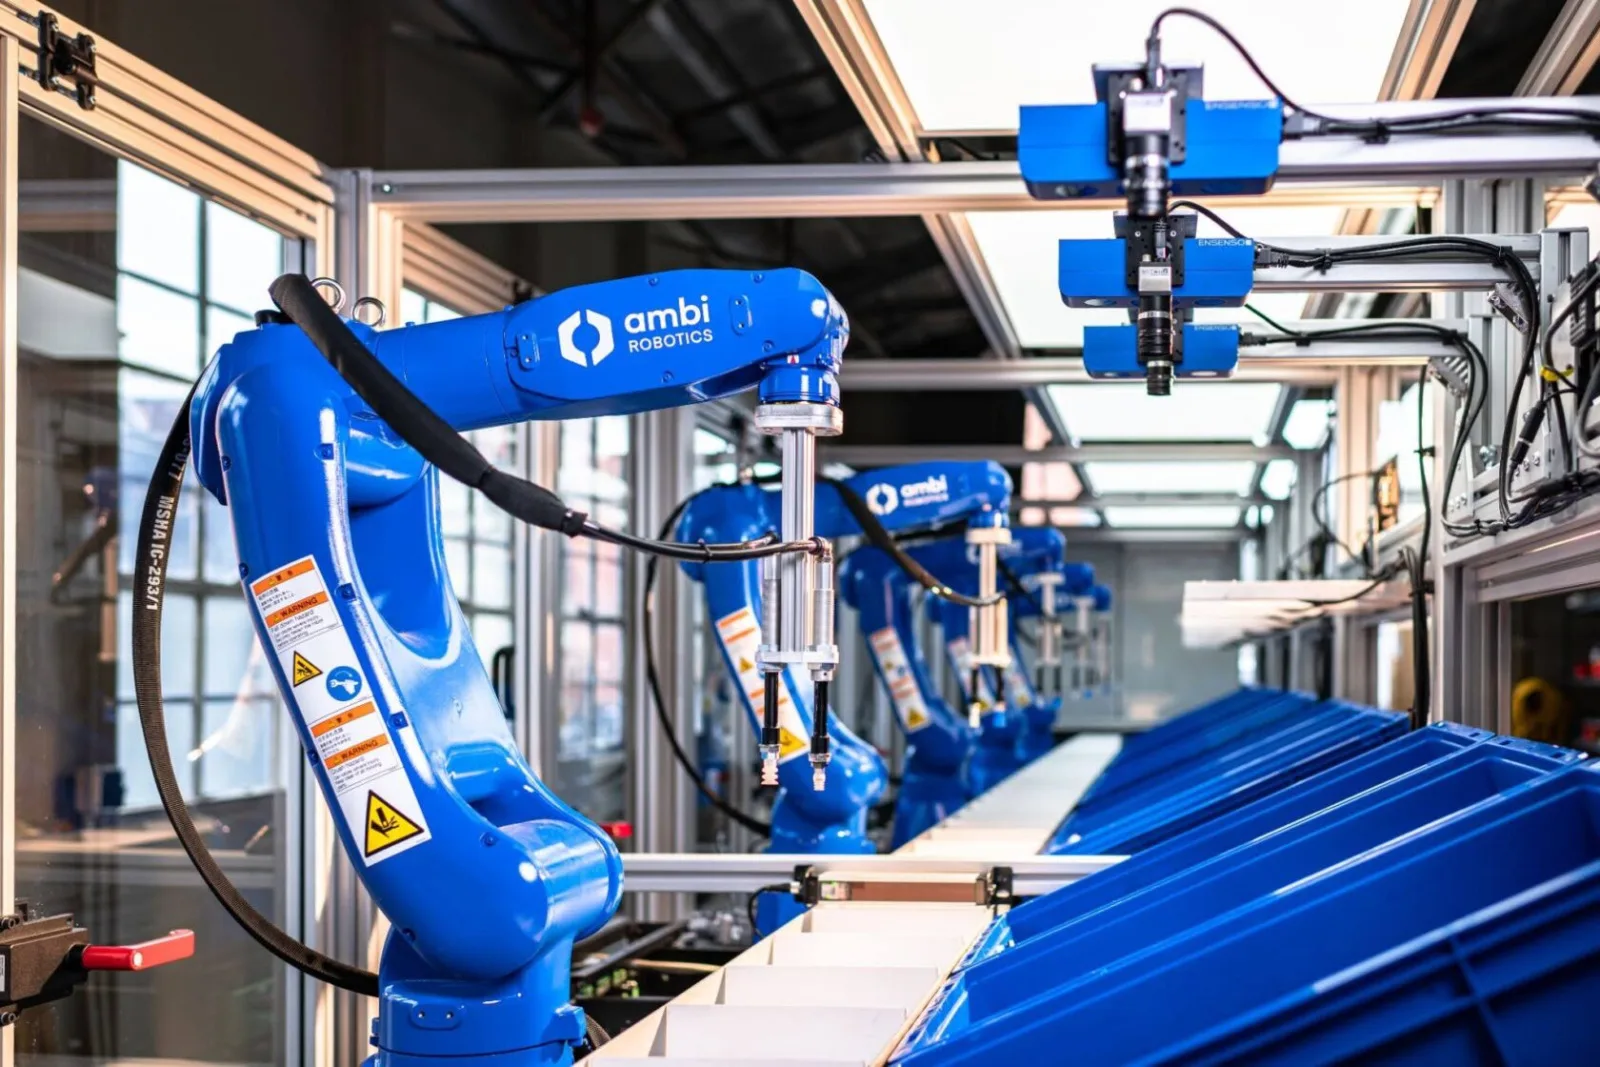
Image: NVIDIA · Source
En CoRL 2026, NVIDIA presenta nuevas herramientas abiertas para robótica y modelos de acción global que permiten a los robots dominar tareas delicadas de manipulación mediante simulación avanzada, impulsando la autonomía y adaptabilidad a escala industrial.
En la Conferencia sobre Aprendizaje de Robots (CoRL) 2026 en Austin, Texas, NVIDIA destacó avances significativos en el entrenamiento de destreza robótica habilitados por tecnologías de simulación sofisticadas. Más allá de las tareas tradicionales de locomoción, los investigadores ahora enseñan a los robots a realizar manipulaciones delicadas como el alineamiento de engranajes, conexiones de cables y el ensamblaje de pequeños componentes. Este cambio está respaldado por la introducción por parte de NVIDIA de nuevas herramientas robóticas de código abierto, marcos de simulación y benchmarks destinados a acelerar el despliegue práctico de robots industriales capaces.
Central en estos avances están los modelos de acción global, que ayudan a los robots a percibir sus entornos, anticipar las consecuencias de sus acciones y ejecutar secuencias complejas con control preciso. NVIDIA presentó GR00T 2, un modelo abierto de vanguardia entrenado con extensos conjuntos de datos humanos y robóticos, que ofrece un sólido desempeño inicial en numerosas tareas con pocos datos de entrenamiento. GR00T 2 también admite la transferencia de habilidades entre diferentes plataformas robóticas y facilita la recuperación de errores, ayudando a que los robots operen de manera más autónoma.
El Isaac Lab 3.0 de la compañía, un marco de aprendizaje robótico de código abierto, se integra con el motor físico Newton de NVIDIA para simular interacciones complejas que involucran objetos deformables y sistemas articulados. Esta integración aumenta el rendimiento y la precisión del entrenamiento, críticos para transferir las habilidades aprendidas de la simulación al hardware físico. Las colaboraciones de NVIDIA con socios como Siemens, Foxconn, Ambi Robotics e instituciones de investigación demuestran además aplicaciones reales en automatización de fábricas, manejo de lavandería y cambio de cables.
Para apoyar la generación de datos, NVIDIA introdujo flujos de trabajo como Video to Data para convertir videos humanos en demostraciones simuladas para robots y el modelo EgoHand para reconstruir movimientos tridimensionales de la mano. Mientras tanto, nuevos benchmarks industriales—DexBench y VABAR—permiten evaluar la destreza y adaptabilidad robótica bajo condiciones variadas y realistas.
Además, el paradigma de robótica agentiva mostrado en CoRL introduce agentes de IA que componen y refinan secuencias de habilidades robóticas, garantizando robustez e interpretabilidad. Iniciativas como el marco Graph-as-Policy de UC Berkeley encarnan este enfoque para construir programas robóticos multietapa fiables. Líderes industriales como Bosch Research y Siemens exploran estos flujos de trabajo agentivos para la automatización industrial avanzada.
Las herramientas y modelos abiertos de NVIDIA, junto con una mayor fidelidad en simulación y evaluación, representan un salto significativo hacia robots capaces de manipulaciones precisas y adaptables en entornos complejos, reduciendo la brecha entre la investigación en laboratorio y el despliegue industrial.

Fuentes e informes originales
Read the original source ↗
Comentarios (0)
Aún no hay comentarios.
Escribe un comentario
Los comentarios se publican tras moderación. Tu nombre y comentario serán públicos. Cuenta