
NVIDIA uzlabo robotu veiklības apmācību, izmantojot simulācijas CoRL 2026 konferencē
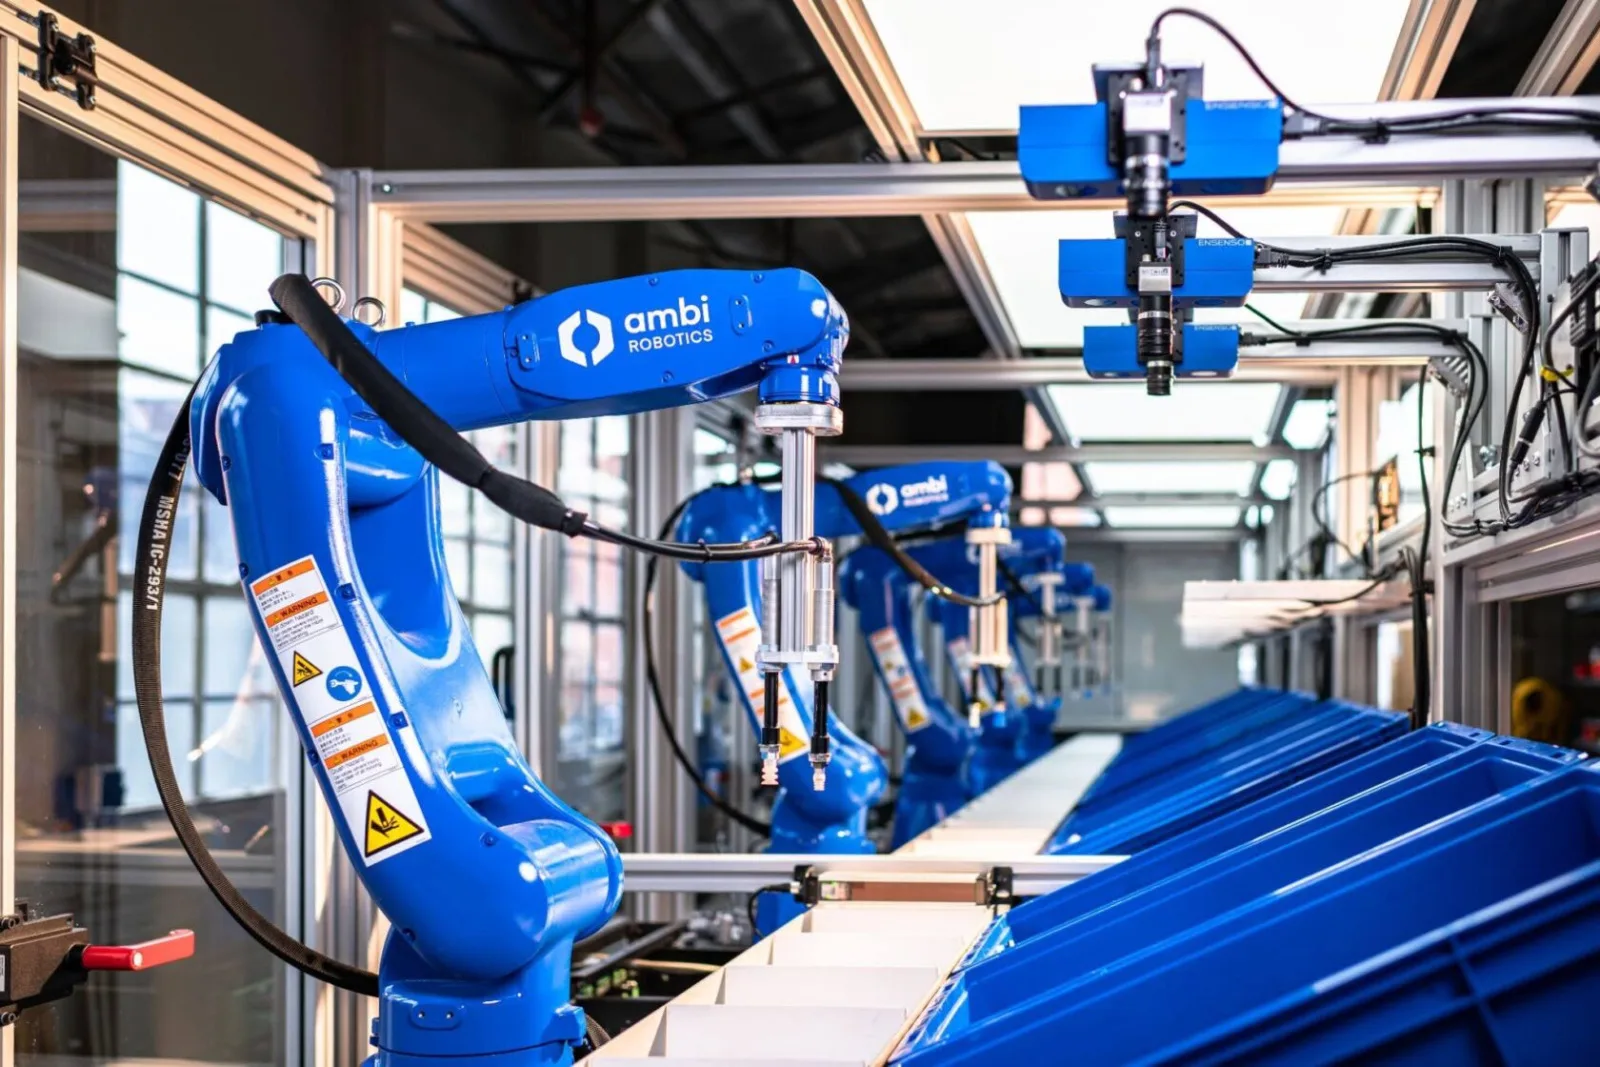
Attēls: NVIDIA · Avots
CoRL 2026 laikā NVIDIA prezentē jaunus atvērtos robotikas rīkus un pasaules darbības modeļus, kas ļauj robotiem apgūt smalkas manipulācijas caur progresīvām simulācijām, virzoties pretī rūpnieciskas mēroga autonomijai un pielāgojamībai.
2026. gada Robotu mācīšanās konferencē (CoRL) Ostinā, Teksasā, NVIDIA uzsvēra būtiskus sasniegumus robotu veiklības apmācībā, ko veicina modernās simulāciju tehnoloģijas. Pārejot no tradicionālām pārvietošanās uzdevumiem, pētnieki tagad māca robotiem veikt smalkas manipulācijas, piemēram, zobratu izlīdzināšanu, kabeļu savienošanu un nelielu komponentu montāžu. Šo virzību atbalsta NVIDIA jaunie atvērtā koda robotikas rīki, simulācijas ietvari un testēšanas standarti, kas paredzēti spējīgu rūpniecības robotu praktiskas ieviešanas paātrināšanai.
Šo sasniegumu centrā ir pasaules darbības modeļi, kas palīdz robotiem uztvert vidi, paredzēt darbību sekas un precīzi izpildīt sarežģītas secības. NVIDIA prezentēja GR00T 2 — modernu atvērtu modeli, kas apmācīts uz plaša cilvēku un robotu datu kopuma un nodrošina spēcīgu sniegumu uzreiz daudzos uzdevumos ar minimālu apmācības datu apjomu. GR00T 2 atbalsta arī prasmju pārnesi starp dažādām robotu platformām un palīdz atjaunoties pēc kļūdām, veicinot robota lielāku autonomiju.
Uzņēmuma Isaac Lab 3.0 — atvērta koda robotu mācību ietvars — ir integrēts ar NVIDIA Newton fizikālo motoru, lai simulētu sarežģītas mijiedarbības, ieskaitot deformējamos objektus un locītavu sistēmas. Šī integrācija uzlabo apmācības caurlaidību un precizitāti, kas ir izšķiroši, pārejot no apgūtajām prasmēm simulācijā uz fizisku aparatūru. NVIDIA sadarbības partneri, tostarp Siemens, Foxconn, Ambi Robotics un pētniecības iestādes, demonstrē reālas pielietošanas piemērus rūpnīcu automatizācijā, veļas apstrādē un kabeļu maiņā.
Datu ģenerēšanas atbalstam NVIDIA ieviesa darba plūsmas, piemēram, Video to Data, kas pārvērš cilvēku video par simulētām robotu demonstrācijām, un EgoHand modeli, kas rekonstruē 3D rokas kustības. Jaunie rūpnieciskie standarti DexBench un VABAR ļauj novērtēt robotu veiklību un pielāgošanās spējas dažādos, reālistiskos apstākļos.
Turklāt CoRL ietvaros tika demonstrēta aģentiskās robotikas paradigma, kurā mākslīgā intelekta aģenti veido un pilnveido robotu prasmju secības, nodrošinot darbības drošumu un skaidrību. UC Berkeley Graph-as-Policy ietvars attēlo šo pieeju, veidojot uzticamas daudzpakāpju robotu programmas. Rūpniecības līderi, piemēram, Bosch Research un Siemens, izpēta šīs aģentiskās darba plūsmas, lai pilnveidotu rūpniecisko automatizāciju.
NVIDIA atvērtie rīki un modeļi kopā ar uzlaboto simulācijas precizitāti un standartizēšanu nozīmē būtisku soli uz priekšu robotu attīstībā, kas spēj precīzi un elastīgi manipulēt sarežģītā vidē, mazinot plaisu starp laboratorijas pētījumiem un rūpniecisku pielietojumu.

Avoti un oriģinālziņas
Lasīt oriģinālo avotu ↗
Komentāri (0)
Komentāru vēl nav. Sāciet diskusiju.
Rakstīt komentāru
Komentāri tiek publicēti pēc moderēšanas. Jūsu vārds un komentārs būs redzami publiski. Konts