
NVIDIA arendab robotite osavuse treeningut simulatsiooniga CoRL 2026 ajal
Pilt: NVIDIA · Allikas
CoRL 2026 konverentsil tutvustas NVIDIA uusi avatud robotitehnoloogia tööriistu ja maailmamudelite mudeleid, mis võimaldavad robotitel täiustatud simulatsiooni abil omandada peent käsitsevust ning liigutada tööstuslikku autonoomia ja kohanemisvõimet edasi.
2026. aasta robotite õppimise konverentsil (CoRL) Austinis, Texases, tõi NVIDIA esile olulised edusammud robotite osavuse treeningus, mida võimaldavad keerukad simulatsioonitehnoloogiad. Liikudes traditsioonilisest locomotsioonist edasi, õpetavad teadlased robotitele peeneid manipuleerimistegevusi, nagu hammasrattasüsteemide joondamine, kaablite ühendamine ja väikeste komponentide monteerimine. Seda suundumust toetab NVIDIA uute avatud lähtekoodiga robotite tööriistade, simulatsiooniraamistike ja võrdluspunktide (benchmarkide) kasutuselevõtt, mis on mõeldud võimekate tööstusrobotite praktilist kasutuselevõttu kiirendama.
Nende edusammude keskmes on maailmamudelid, mis aitavad robotitel tajuda oma keskkonda, ette näha oma tegevuste tagajärgi ning täita keerukaid toiminguid täpse kontrolli all. NVIDIA tutvustas GR00T 2, tipptasemel avatud mudelit, mis on treenitud mahukatel inim- ja robotandmetel ning pakub tugevat esialgset sooritust paljudel ülesannetel vähese treeningandmestikuga. GR00T 2 võimaldab ka oskuste ülekandmist erinevate robotiplatvormide vahel ning aitab vigu parandada, suurendades robotite autonoomsust.
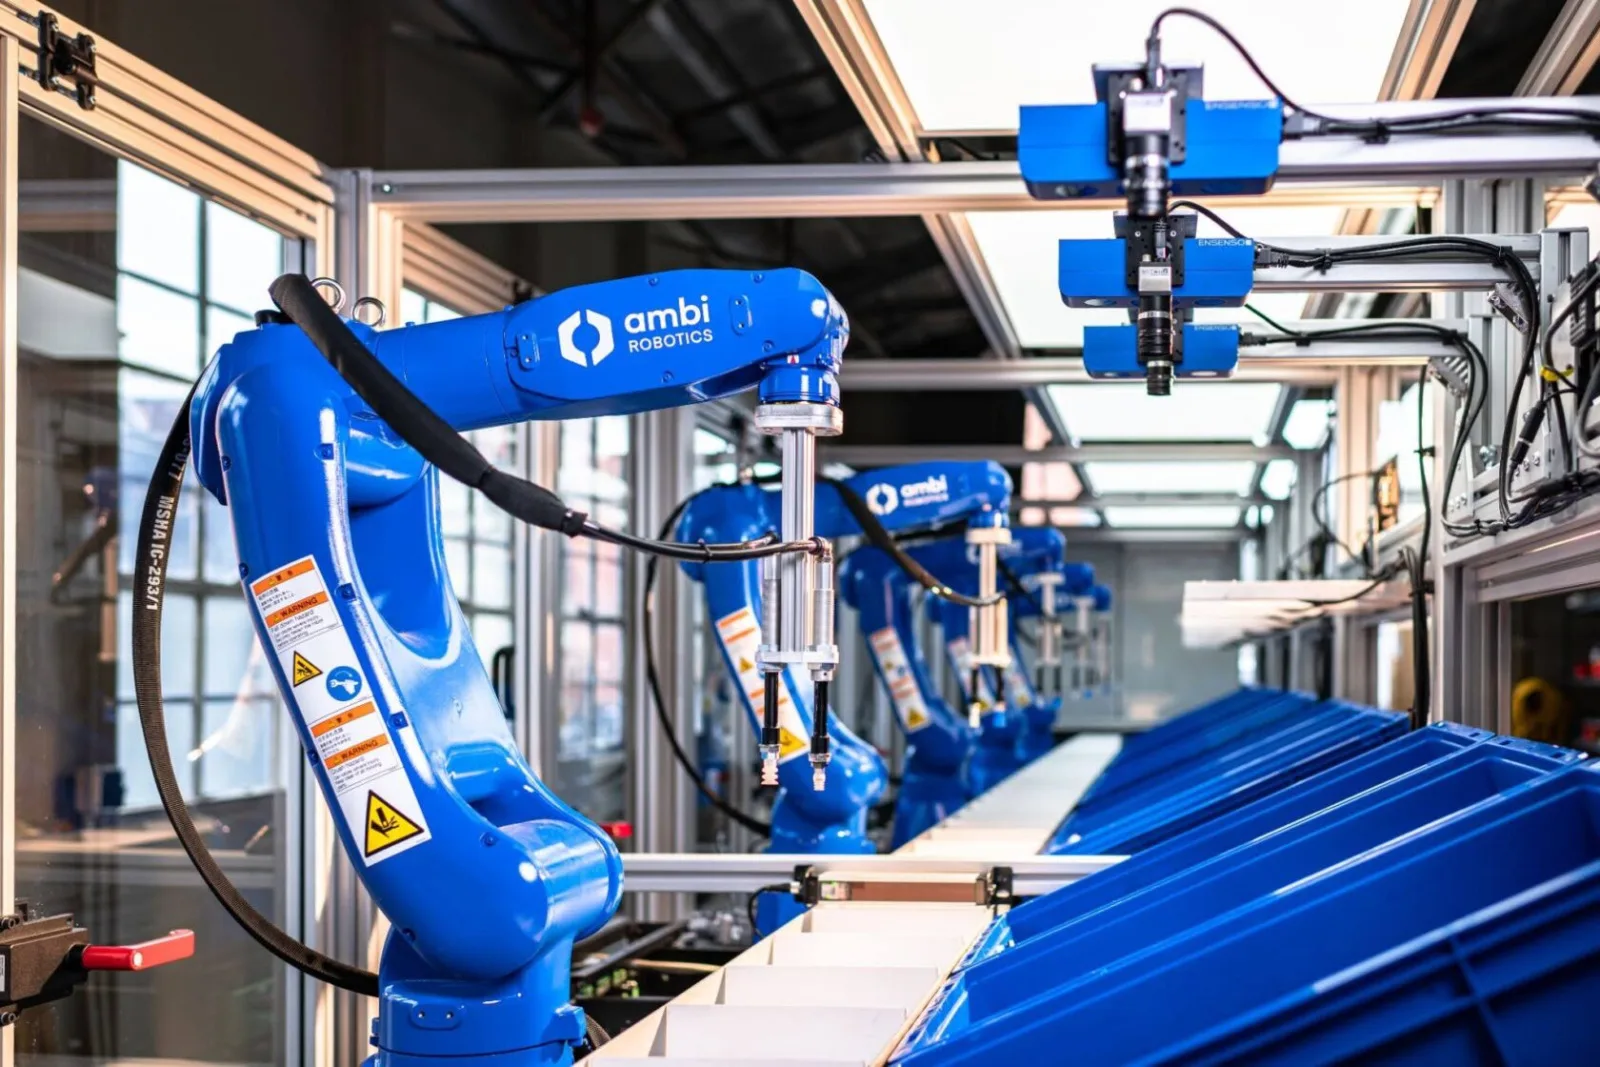
Ettevõtte Isaac Lab 3.0, avatud lähtekoodiga robotite õppimise raamistiku, integreerimine NVIDIA Newtoni füüsikamootoriga võimaldab simuleerida keerukaid interaktsioone deformeeruvate objektide ja liigendatud süsteemidega. See integratsioon suurendab treeningu läbilaskevõimet ja täpsust, mis on kriitiline õpitud oskuste ülekandmiseks simulatsioonist reaalsele riistvarale. NVIDIA koostöös partneritega, sealhulgas Siemensi, Foxconni, Ambi Roboticsi ja teadusasutustega, näitab reaalmaailma rakendusi tehaseautomaatikas, pesuteenuste haldamises ja kaabli vahetamises.
Andmete genereerimise toetamiseks tutvustas NVIDIA töövooge nagu Video to Data, mis konverteerib inimeste videoid simuleeritud robotite demonstratsioonideks, ning EgoHandi mudelit 3D käe liigutuste rekonstrueerimiseks. Samuti võimaldavad uued tööstuslikud võrdluspunktid DexBench ja VABAR hinnata robotite osavust ja kohanemisvõimet erinevates realismitingimustes.
Veelgi enam, CoRLil esitleti agentse robotite paradigmat, kus tehisintellekti agendid loovad ja täiustavad robotite oskuste järjestusi, tagades töökindluse ja seletatavuse. UC Berkeley Graph-as-Policy raamistik kehastab seda lähenemist usaldusväärsete mitmeastmeliste robotiprogrammide loomiseks. Tööstuse liidrid nagu Bosch Research ja Siemens uurivad neid agentseid töövooge arenenud tööstusautomaatika jaoks.
NVIDIA avatud tööriistad ja mudelid koos täiustatud simulatsiooni täpsuse ja hindamissüsteemidega tähistavad märkimisväärset sammu robotite suunas, mis suudavad täpselt ja kohanemisvõimeliselt manipuleerida keerukates keskkondades, vähendades lõhet laboriuuringute ja tööstusliku rakendamise vahel.

Allikad ja originaaluudised
Loe originaali allikat ↗
Kommentaarid (0)
Kommentaare veel pole. Alusta arutelu.
Kirjuta kommentaar
Kommentaarid avaldatakse pärast modereerimist. Sinu nimi ja kommentaar on avalikult nähtavad. Konto