
NVIDIA pažangiai tobulina robotų miklumą mokymuisi per simuliaciją CoRL 2026 konferencijoje
Vaizdas: NVIDIA · Šaltinis
CoRL 2026 NVIDIA pristato atviro kodo robotikos įrankius ir pasaulio veiksmų modelius, leidžiančius robotams išmokti subtilius manipuliavimo uždavinius per pažangias simuliacijas, siekiant pramoninės autonomijos ir prisitaikymo.
2026 metų Robotų Mokymosi Konferencijoje (CoRL) Ostine, Teksase, NVIDIA akcentavo svarbius žingsnius robotų miklumo mokyme, pasitelkiant sudėtingas simuliacijos technologijas. Anksčiau daugiausia dėmesio skirtą lokomocijos užduotims, dabar tyrėjai moko robotus atlikti subtilias manipuliacijas – pavarų derinimą, laidų sujungimus, smulkių komponentų surinkimą. Ši pokyčio kryptis paremta NVIDIA išleidžiamais naujais atviro kodo robotikos įrankiais, simuliacijos sistemomis ir konkurso prizais, skirtais pagreitinti galimų pramoninių robotų taikymą.
Šias pažangas pagrindžia pasaulio veiksmų modeliai, kurie robotams padeda suvokti aplinką, numatyti veiksmų pasekmes ir vykdyti sudėtingas sekas su precizišku valdymu. NVIDIA pristatė GR00T 2 – pažangų atvirą modelį, apmokytą pagal dideles žmonių ir robotų duomenų bazes, suteikiantį stiprią iškart lankančią galią daugybei užduočių su minimaliais mokymosi duomenimis. GR00T 2 taip pat palaiko įgūdžių perdavimą tarp skirtingų robotų platformų ir klaidų atkūrimą, leidžiančią robotams veikti savarankiškiau.
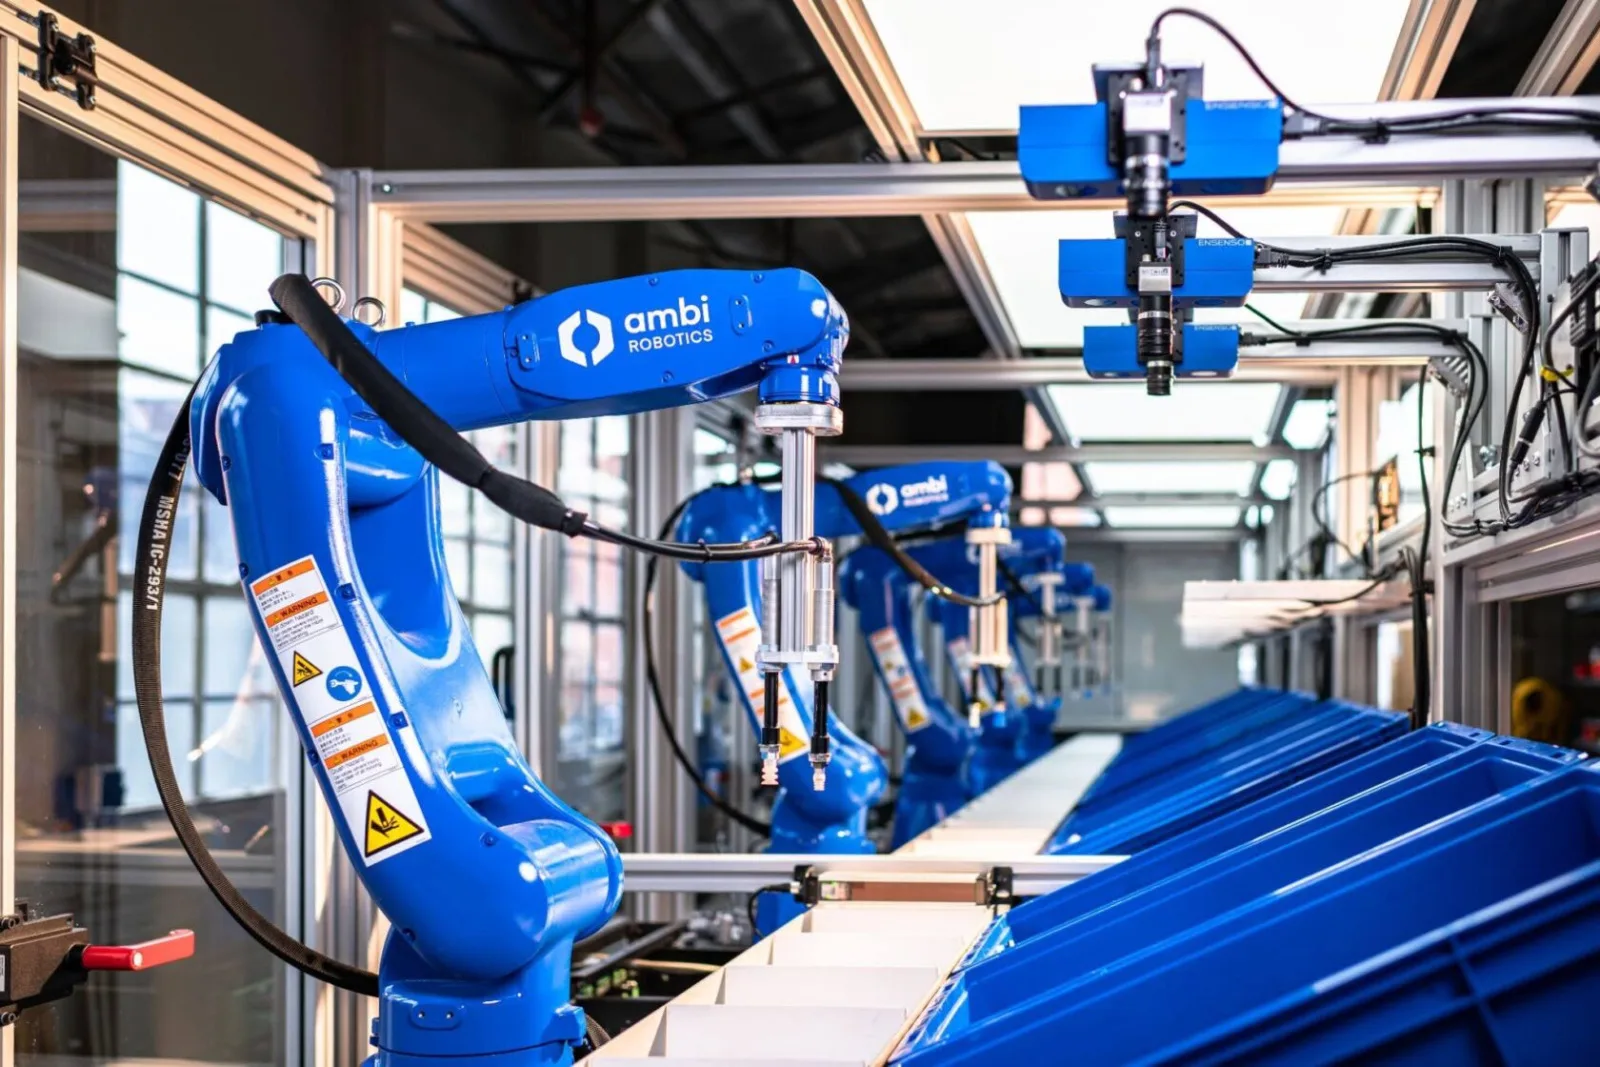
Įmonės Isaac Lab 3.0 atvirojo kodo robotų mokymosi sistema integruojasi su NVIDIA Newton fizikos varikliu, simuliuojančiu sudėtingus sąveikos atvejus tarp deformuojamų objektų ir sąnarių sistemų. Ši integracija pagerina mokymo efektyvumą ir tikslumą, svarbius įgūdžių perkėlimui iš simuliacijos į fizinę įrangą. NVIDIA partnerystė su Siemens, Foxconn, Ambi Robotics ir mokslo institucijomis demonstruoja realius taikymus gamybos automatizavime, skalbinių valdyme ir laidų keitimo procesuose.
Duomenų generavimo srityje NVIDIA pristatė darbo eigas, tokias kaip Video to Data, paverčianti žmogaus vaizdo įrašus į robotų simuliacijas, bei EgoHand modelį 3D rankos judesių atstatymui. Nauji pramoniniai konkurso prizai – DexBench ir VABAR – leidžia vertinti robotų miklumą ir prisitaikymą realiomis ir įvairiomis sąlygomis.
Be to, agentiškos robotikos paradigma, pristatyta CoRL, įveda dirbtinio intelekto agentus, kurie konstruoja ir tobulina robotų įgūdžių sekas, užtikrindami patikimumą ir aiškumą. Tokie projektai kaip UC Berkeley Graph-as-Policy sistema atspindi šią kryptį, kuri kuria patikimus daugžingsnius robotų programas. Pramonės lyderiai, tokie kaip Bosch Research ir Siemens, tyrinėja agentiškas darbo eigos sistemas pažangiai pramoninei automatizacijai.
NVIDIA atviri įrankiai ir modeliai, kartu su geresniu simuliacijos tikslumu ir konkurso prizais, žymi svarbų žingsnį link robotų, gebančių tiksliai, lanksčiai manipuliuoti sudėtingoje aplinkoje, sumažinant atstumą tarp laboratorinių tyrimų ir pramoninio diegimo.

Šaltiniai ir originalūs pranešimai
Skaityti originalų šaltinį ↗
Komentarai (0)
Komentarų dar nėra. Pradėkite diskusiją.
Rašyti komentarą
Komentarai publikuojami po moderavimo. Jūsų vardas ir komentaras bus vieši. Paskyra